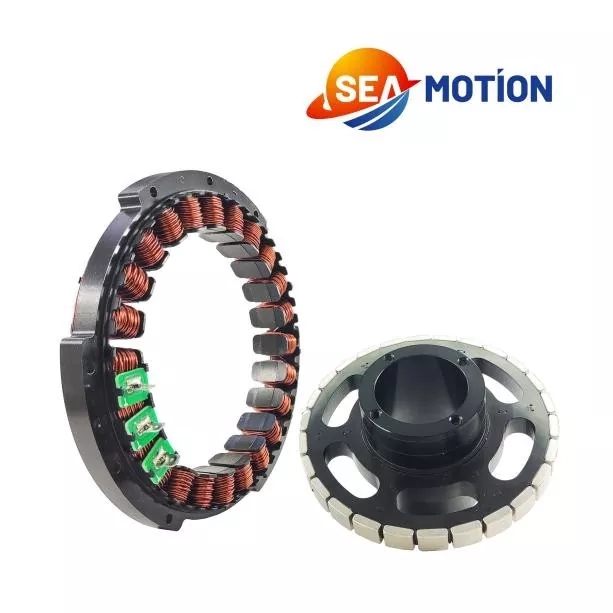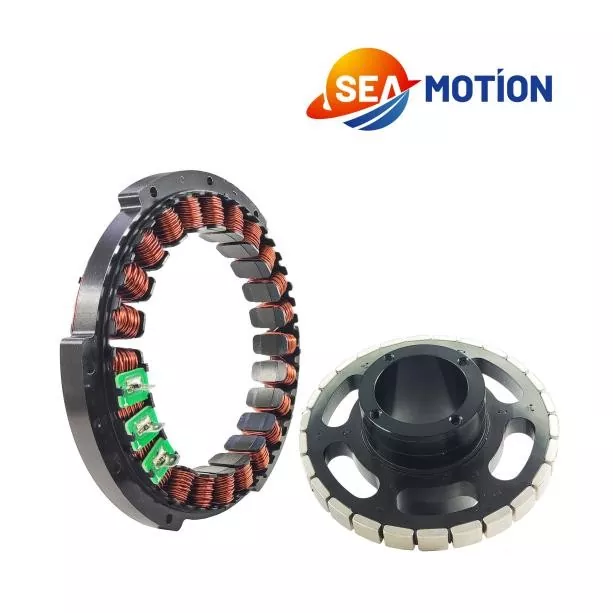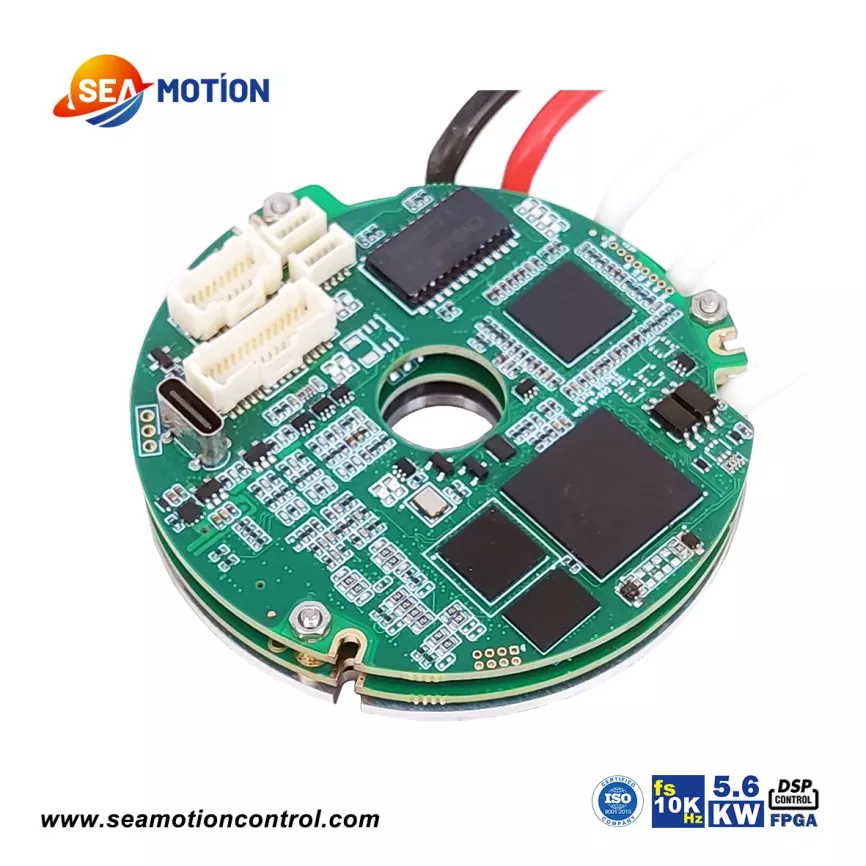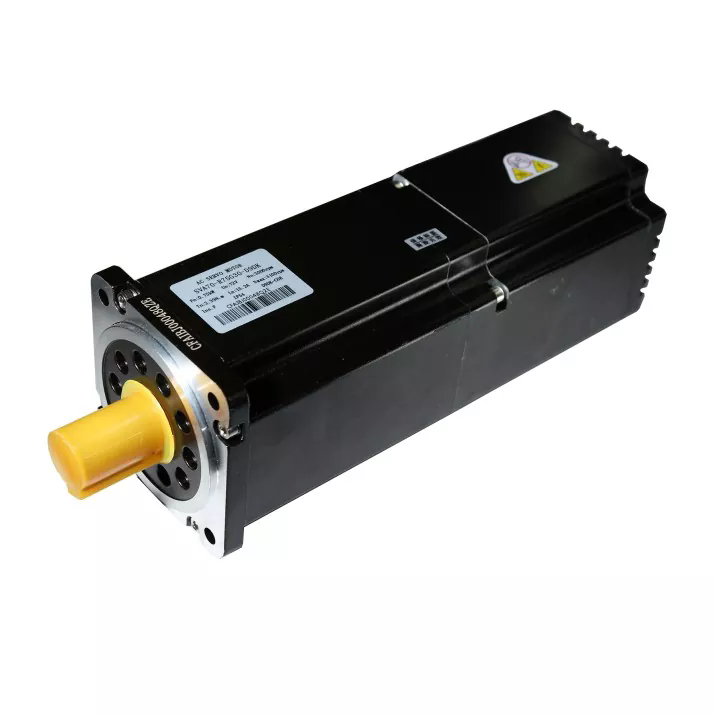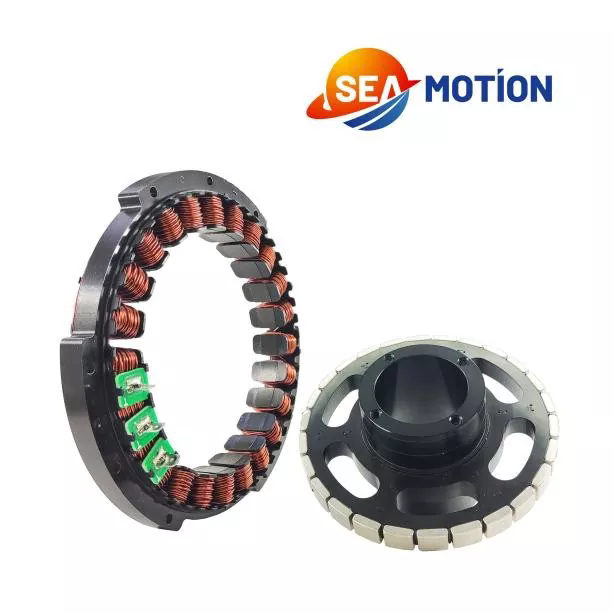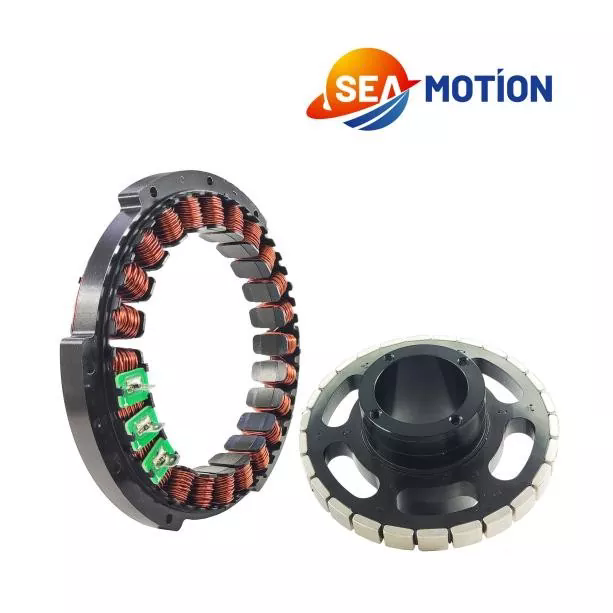
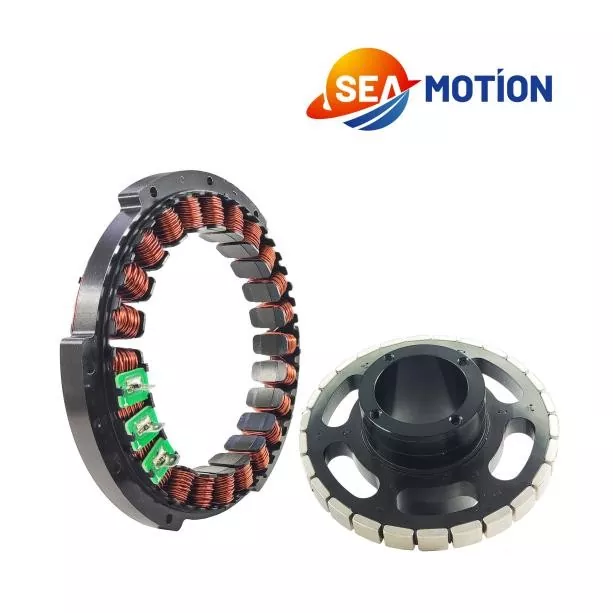
ジンユエ高度な機能を提供しますフレームレストルクモーターコンパクト、高トルク、ダイレクトドライブモーションソリューションを求めるエンジニアや機器メーカー向け。このアーキテクチャは、ローターとステーターを従来のモーターハウジングから分離することにより、ロボット工学、半導体装置、医療システム、CNC機械、その他の要求の厳しいアプリケーションにおいて、より柔軟な機械的統合、高い動的応答、正確な回転運動を可能にします。
フレームレス トルク モーターは、従来の内蔵モーター、ギアボックス、カップリング、ベルト トランスミッションに依存するのではなく、モーターを機械構造内に直接配置するように設計されています。このダイレクト ドライブ アーキテクチャは、高トルク密度、低ローター慣性、高剛性、応答性の高いモーション コントロールを実現しながら、機械伝達損失を低減できます。最新のオートメーション機器にとって、設置スペース、位置決め性能、機械的統合が重要な場合、巻線パターン、磁気回路、寸法、配線構成をカスタマイズできるフレームレス モーターは特に価値があります。
5. フレームレス トルク モーターはどこで使用されますか?
6. エンジニアはどのようにして適切なモーターを選択すればよいですか?
フレームレス トルク モーターは、完全に内蔵されたモーターとしてではなく、主に個別のローターとステーターのアセンブリとして供給される直接駆動永久磁石同期モーターです。これらのコンポーネントは顧客の機械構造に直接統合できるため、機械設計者はアプリケーションに応じてハウジング、ベアリング、シャフト配置、エンコーダの位置、その他の機械要素を決定できます。
負荷にトルクを伝達するためにギアボックス、カップリング、またはベルトが必要となることが多い従来のサーボ モーターとは異なり、フレームレス設計では電磁トルク源が回転点に直接配置されます。これにより、機械的な伝達経路が簡素化され、従来の歯車駆動システムに伴うバックラッシュが排除されます。
この設計は、機器がコンパクトな構造、高いトルク対体積比、急速な加減速、または正確な回転位置決めを必要とする場合に特に役立ちます。モデルと巻線構成に応じて、利用可能な製品はさまざまな電圧、速度、トルク、電流、電力要件に対応できます。
産業機器が小型化され、よりインテリジェントになるにつれて、従来のモーターの配置では機械的な制限が生じる可能性があります。完全なサーボ モーターにはハウジング用の設置スペースが必要であり、追加のトランスミッション コンポーネントも必要になる場合があります。これらのコンポーネントにより、モーターと負荷間の機械的インターフェースの数が増加します。
フレームレス トルク モーターは、別のアプローチを提供します。ローターとステーターは機械構造に組み込むことができるため、エンジニアは標準のモーター本体を中心にアプリケーションを再設計するのではなく、アプリケーションを中心にモーターを構築できます。
高いトルク密度は、エンジニアがフレームレス モーター テクノロジーを検討する主な理由の 1 つです。不要なハウジングやトランスミッション部品を取り除くことで、モーターを負荷の近くに組み込むことができます。これは、ロボット ジョイント、回転テーブル、半導体ステージ、および利用可能な設置体積が限られているその他のアプリケーションで特に価値があります。
従来のギアベースのトランスミッション システムでは、バックラッシュ、コンプライアンス、機械的エラーが発生する可能性があります。ダイレクトドライブモーターにより、これらのトランスミッションコンポーネントの多くが不要になります。適切な高分解能フィードバック デバイスおよびサーボ コントローラーと組み合わせると、結果として得られるシステムは応答性の高い位置決め性能を提供できます。
ローターの慣性が低いため、モーターは迅速に速度を変更できます。この特性は、頻繁な起動/停止サイクル、迅速な位置決め、または繰り返しの方向変更を実行する機器にとって有益です。高精度オートメーションでは、制御された動作を維持しながら、より高速な応答によりサイクルタイムの短縮に貢献できます。
ローターとステーターは別個のコンポーネントであるため、設計者はモーターを機械にどのように取り付けるかをより自由に決定できます。ケーブル、空気圧ライン、光路、またはその他のコンポーネントが回転アセンブリを通過する必要がある場合には、中空構造も考慮できます。
アプリケーションが異なれば、必要なモーター特性も異なります。専門のサプライヤーは、巻線パターン、磁気回路設計、パッケージング方法、配線配置、物理的寸法のバリエーションに対応できます。これにより、フレームレス技術が標準機器と特殊な OEM プロジェクトの両方に適したものになります。
定格トルクだけでモーターを選ぶのでは十分ではありません。エンジニアは、電圧、速度、連続トルク、ピークトルク、電流、熱状態、ローター慣性、制御要件を含む完全な動作点を評価する必要があります。
| 仕様 | なぜそれが重要なのか | 一般的なエンジニアリング上の考慮事項 |
|---|---|---|
| 定格電圧 | 電気的な動作要件を定義する | 利用可能なサーボドライブと電源アーキテクチャを一致させる |
| 定格速度 | 連続運転能力を決定します | 必要な動作速度と加速プロファイルを考慮する |
| 定格トルク | 連続トルク能力を表します | 負荷トルクとアプリケーションの安全マージンを含む |
| ピークトルク | 短時間の高負荷条件をサポート | 加速とダイナミックな動きにとって重要 |
| 定格電流 | ドライブと熱要件に影響を与える | コントローラーが必要な電流を継続的に供給できることを確認する |
| ピーク電流 | 短期的な動的出力を決定します | ドライブのピーク電流能力を確認する |
| 巻線パラメータ | 電気的応答と制御チューニングに影響を与える | モーターパラメータを選択したサーボシステムと一致させます |
たとえば、利用可能な構成は、定格 0.05 N·m の 25LW01 などの小型モータから、定格トルク 3.3 N·m とピーク トルク 10 N·m を提供する 76ZWS03 などの大型構成まで多岐にわたります。正しい選択は、モーターのサイズだけではなく、完全な動作プロファイルに依存します。
フレームレスモーターの柔軟な機械構造により、多くの精密産業に適しています。典型的なアプリケーションには次のようなものがあります。
製品アーキテクチャと利用可能な構成の詳細については、エンジニアは次のドキュメントを参照してください。フレームレストルクモーター製品ページ.
体系的な選択プロセスは、過小サイズ、過度の加熱、互換性の問題を防ぐのに役立ちます。モーターの見積もりをリクエストする前に、エンジニアは次のパラメータを定義する必要があります。
これらの詳細を技術サプライヤーと共有することで、公称モーター定格のみに依存するのではなく、実際の負荷プロファイルに従ってモーター構成を評価できるようになります。
フレームレス モーターは機械的な自由度を提供しますが、統合を成功させるには慎重なエンジニアリングが必要です。ローターとステーターは、適切な同心性、エアギャップ制御、機械的剛性、および熱管理を備えて設置する必要があります。
電気的な組み立ても同様に重要です。固定子巻線はドライブに正しく接続されている必要があり、フィードバック システムはモーターの機械的位置と正確に位置合わせされている必要があります。高速アプリケーションの場合、ローターの構造強度と磁石の保持力も慎重に考慮する必要があります。
製造プロセスには、精密ローター機械加工、磁石結合、自動または特殊な巻線、巻線構成、はんだ付け、真空ポッティング、接着剤硬化、表面洗浄、および電気的性能テストが含まれます。これらの手順は、モーターの一貫性と長期的な信頼性に直接影響します。
OEM プロジェクトの場合、カスタマイズは次元を超えて拡張することもできます。巻線パターン、磁気回路設計、配線方法、およびパッケージング手法は、機器の要件に応じて適応できます。
従来のサーボ モーターは通常、ハウジング、シャフト、ベアリング、その他の機械要素を完全なモーター アセンブリに統合します。フレームレス トルク モーターは主にローターとステーターを提供するため、お客様はこれらのコンポーネントを機械に直接統合できます。これにより、よりコンパクトなダイレクトドライブ構造を実現できます。
はい。サプライヤーとアプリケーションに応じて、カスタマイズにはモーターの寸法、巻線パターン、磁気回路設計、配線方法、パッケージングが含まれます。カスタマイズされたソリューションは、ロボット工学、精密ステージ、医療機器、特殊な OEM 機械に特に役立ちます。
モーター自体は統合フィードバック デバイスなしで供給できますが、高精度サーボ アプリケーションでは通常、エンコーダーまたは別のフィードバック ソリューションが必要です。フィードバック デバイスにより、コントローラーはローターの位置を監視し、アプリケーションの位置と速度の要件に従ってモーターを調整できます。
はい。コンパクトな構造、ダイレクトドライブ機能、高トルク密度、柔軟な機械的統合により、ロボットの関節に最適です。エンジニアはモーターを適切なベアリング、エンコーダー、コントローラー、構造コンポーネントと組み合わせて、カスタマイズされたジョイント アーキテクチャを作成できます。
必要なトルク、速度、電圧、加速プロファイル、設置寸法、デューティ サイクル、環境条件、フィードバック要件、および予想される数量を提供します。これらの詳細は、サプライヤーが適切なモーター構成を推奨し、潜在的な熱的または機械的制約を早期に特定するのに役立ちます。
フレームレス トルク モーターは、ダイレクト ドライブ性能、コンパクトな統合、高トルク密度、低い機械的バックラッシュ、および動的応答の強力な組み合わせを提供します。ロボット工学、半導体装置、CNC システム、医療機器、その他の精密機械の場合、エンジニアは完全なモーション アーキテクチャをより自由に最適化できます。新しい機械を開発する場合、または既存の回転軸をアップグレードする場合、お問い合わせトルク、速度、寸法、電圧、カスタマイズ要件について話し合い、アプリケーションに適合するモーション ソリューションを見つけてください。