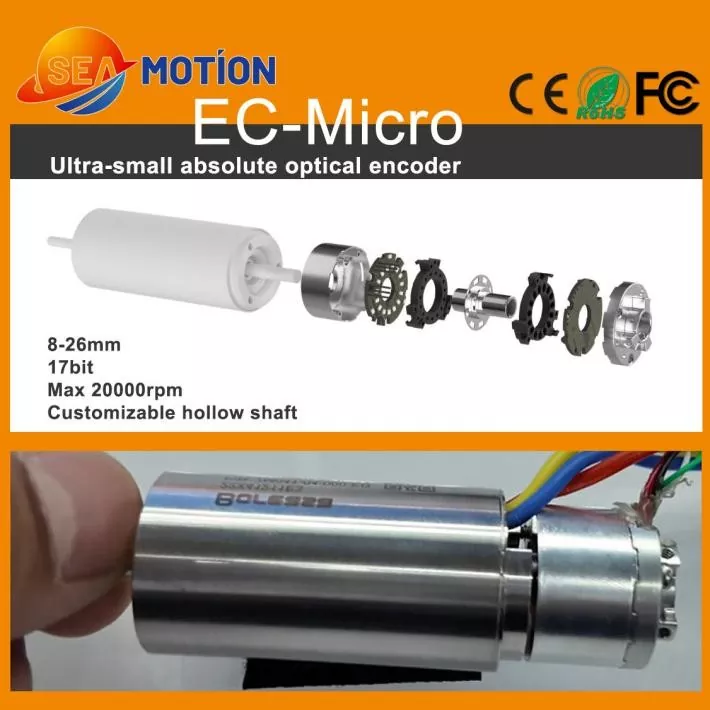
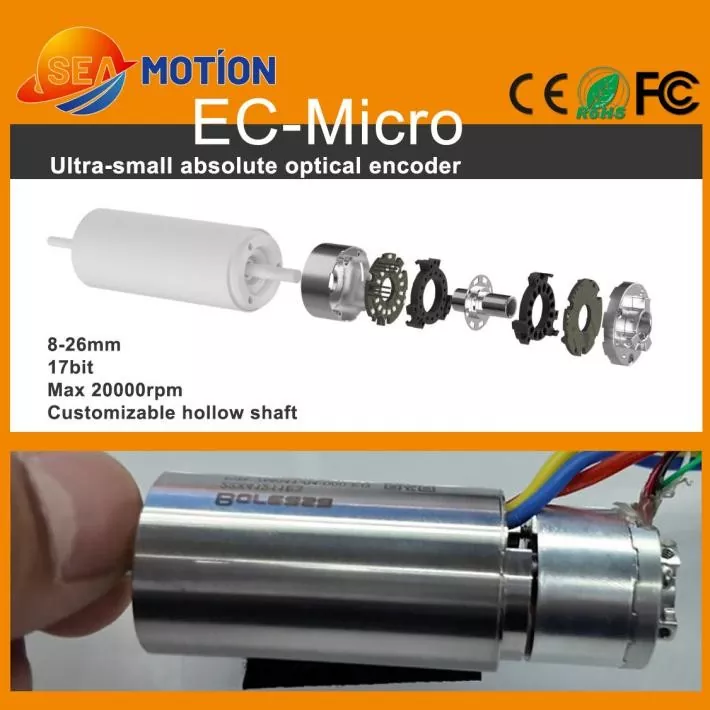
ジンユエ要求の厳しい自動化アプリケーション向けの高精度モーション制御コンポーネントを開発しています。アブソリュートシングルターン光電エンコーダは、信頼性の高い角度位置フィードバックを必要とするコンパクトなシステム向けに設計されています。小型寸法、17 ビット分解能、中空シャフト構造、RS485 通信、最大 20,000 RPM の速度を備えたこのエンコーダは、ロボット工学、小型モーター、医療機器、精密オートメーションに適しています。
アブソリュート シングル ターン光電エンコーダは、完全な 1 回転内のシャフト位置を決定する高精度の回転フィードバック デバイスです。パルスカウントに依存する従来のインクリメンタルエンコーダとは異なり、アブソリュートエンコーダはシャフト角度に対応する定義された位置値を提供します。光電センシング原理は光学検出を使用して、センシングコンポーネント間の物理的接触なしで高解像度の位置測定を実現します。コンパクトなモーション システムの場合、17 ビット分解能、小型 8 ~ 26 mm 外径範囲、中空シャフト構造、RS485 出力、最大許容速度 20,000 RPM の組み合わせにより、このタイプのエンコーダは、スペース、速度、位置決め性能のバランスが必要なアプリケーションに適しています。
目次
- アブソリュートシングルターン光電エンコーダとは何ですか?
- 光電式エンコーダはどのように動作するのですか?
- 主な機能は何ですか?
- 主な技術仕様は何ですか?
- このエンコーダはどこで使用されますか?
- エンジニアは適切なエンコーダをどのように選択すればよいでしょうか?
- インストール中に考慮すべきことは何ですか?
- よくある質問
- 結論
アブソリュートシングルターン光電エンコーダとは何ですか?
アブソリュート シングル ターン光電エンコーダは、360 度以内の回転シャフトの正確な角度位置を決定するように設計された回転位置センサーです。各角度位置は一意のデジタル位置値に対応し、制御システムがシャフト位置を直接識別できるようにします。
「単一回転」という用語は、エンコーダが複数の回転を連続的に追跡するのではなく、1 回転以内の角度位置を測定することを意味します。このため、正確な 1 回転位置決めが主な要件となる回転機構に適しています。
「光電」はセンシング技術を表します。エンコーダは通常、光源、コード化された光ディスク、および光電検出コンポーネントを使用して、シャフトの回転を電気信号に変換します。感知プロセスは非接触であるため、光学技術は感知要素間の機械的接触を回避しながら、安定したフィードバックを提供できます。
小型構造は、最新の自動化機器にとって特に重要です。外径は約8mmから26mmまで取り揃えており、設置スペースが限られている小型モータや機構にもコンパクトなエンコーダを組み込むことができます。
光フィードバック技術に関する追加情報については、エンジニアは、さまざまな回転センシング技術を比較する際に、光電エンコーダ ソリューションを検討することもできます。
光電式エンコーダはどのように動作するのですか?
アブソリュート光電エンコーダの動作原理には、いくつかの調整されたプロセスが含まれます。
- シャフト回転:エンコーダシャフトはモーターや機械伝達系と連動して回転します。
- 光学コーディング:精密にコード化されたディスクがシャフトとともに回転し、変化する光学パターンを作成します。
- 光検出:光電センサーは、回転ディスクによって生成される光学的変化を検出します。
- 信号処理:内部の電子回路は、検出された信号を位置情報に処理します。
- デジタル出力:エンコーダは、所定の通信インターフェースを介してモーションコントローラに位置データを送信します。
このプロセスにより、コントローラーは蓄積された運動パルスのみに依存するのではなく、角度位置値を取得できるようになります。その結果、絶対位置フィードバックは、現在のシャフト位置を正確に特定する必要がある精密動作アプリケーションで価値を発揮します。
主な機能は何ですか?
スペースに制約のある機器向けの小型サイズ
コンパクトな自動化メカニズムは、多くの場合、設置スペースが非常に限られています。エンコーダの外径範囲は 8 ~ 26 mm なので、設計者は位置フィードバックを小型モーター、ロボット ジョイント、医療機器、その他の高密度に配置された機構に統合できます。
17ビット解像度
エンコーダは 17 ビットの分解能を提供し、制御システムが角度位置の微細な変化を識別できるようにします。高解像度は、精密な位置決め、繊細なロボットの動き、コンパクトなサーボ機構を含むアプリケーションで特に役立ちます。
ただし、エンコーダの解像度をシステム全体の精度と混同しないでください。機械的公差、シャフトのアライメント、振動、コントローラーの性能、モーターの特性、設置条件はすべて、最終的な位置決め結果に影響を与える可能性があります。
高速性能
小型モーターは、特にコンパクトなアクチュエーターや精密機器において、高い回転速度で動作できます。最大許容速度が 20,000 RPM まで指定されているため、完全なモーターと機械システムがそれに応じて設計されている場合、エンコーダは選択された高速アプリケーションに適しています。
中空シャフト構造
中空シャフト設計により、小型モーターシャフト周りの統合が簡素化されます。また、特定の従来の中実シャフト配置と比較して、機械的結合に必要なスペースを削減するのにも役立ちます。
RS485デジタル通信
エンコーダは RS485 出力インターフェイスを使用し、指定された 2.5 Mbps のボー レートをサポートします。これにより、エンコーダと互換性のある制御電子機器の間で位置情報を送信するためのデジタル通信ソリューションが提供されます。
光学センシング
光電センシングは、非接触の位置検出方法を提供します。これは、設計者が磁気センシング技術よりも光学フィードバックを好むアプリケーションで特に役立ちます。
主な技術仕様は何ですか?
エンコーダを新しいマシンに統合する場合、技術パラメータを理解することが不可欠です。次の表は、小型エンコーダ構成に関連する主な仕様をまとめたものです。
| 技術的パラメータ | 仕様 | なぜそれが重要なのか |
|---|---|---|
| 解決 | 17ビット | 細かい角度位置フィードバックを提供します |
| 出力インターフェース | RS485 | 互換性のあるコントローラーとのデジタル通信をサポート |
| ボーレート | 2.5Mbps | 高速位置データ通信に対応 |
| 外径 | 8~26mm | コンパクトな機械構造に最適 |
| 一般的な寸法 | Ø19mm×H14.5mm | 設置面積が小さい |
| 適合モーター軸径 | 4~6mm | 小型モーターの統合をサポート |
| 最高許容速度 | 20,000RPM | 厳選された高速モーター用途に最適 |
| 入力電圧 | DC5V±5% | 必要な電源を定義します |
| 動作電流 | ≤150mA、無負荷 | 電源要件の決定に役立ちます |
| 保護クラス | 設置後はIP40 | 意図した保護レベルを定義します |
| 動作温度 | -20℃~85℃ | 推奨動作環境を定義します |
| ハウジング材質 | アルミニウム | コンパクトで耐久性に優れた筐体構造を実現 |
| コードディスク素材 | ステンレス鋼 | 安定した光コーディング構築をサポート |
| 認証 | CE、RoHS、FCC | 該当するコンプライアンス要件をサポート |
| 保証 | 1年 | 定義された保証期間を提供します |
公開された構成では、M2 取り付けネジ、5 ピン PCB はんだ付けインターフェイス、半径方向のシャフトの変位 ±0.1 mm、および軸方向の変位 ±0.1 mm も指定されています。これらのパラメータは、機械的および電気的統合の際に考慮する必要があります。
このエンコーダはどこで使用されますか?
ミニチュアモーター
精密機器で使用されるコンパクトなモーターは、多くの場合、非常に小さなスペースしか占有しないフィードバック コンポーネントを必要とします。小型アブソリュートエンコーダは、モータアセンブリ全体のサイズを大幅に増やすことなく、高分解能の位置情報を提供できます。
ロボットの器用な手
ロボットハンドには、指や関節を制御するために複数の小型アクチュエーターが必要です。位置フィードバックはこれらの動きを調整するために重要ですが、エンコーダの設置面積が小さいため、設計者はコンパクトなアクチュエータ アーキテクチャを維持できます。
コアレスモーター
コアレスモーターは、低慣性と迅速な動的応答が重要な用途に使用されます。このようなモーターと高分解能エンコーダーを組み合わせることで、正確なモーション制御に必要なフィードバックを提供できます。
医療機器
精密医療機器には、小型モーターと位置決め機構が含まれている場合があります。完成した製品が関連する医療機器の設計と規制要件を満たしている場合、正確な回転フィードバックが必要な用途には、コンパクトな光学式エンコーダを検討できます。
産業オートメーション
自動機械、精密位置決めモジュール、ロボット システム、コンパクトなサーボ機構はすべて、信頼性の高い角度フィードバックを必要とする場合があります。エンコーダの解像度、通信インターフェイス、コンパクトな構造により、さまざまな自動化アプリケーションに関連します。
- 小型サーボモーター
- 精密ロボット関節
- ロボットの器用な手
- コアレスモーターアセンブリ
- コンパクトな位置決めモジュール
- 医療用動作機構
- 産業用オートメーション機器
- 高速小型アクチュエータ
エンジニアは適切なエンコーダをどのように選択すればよいでしょうか?
エンコーダの選択には、単に解像度を比較するだけでは不十分です。エンジニアはモデルを完成させる前に、モーション システム全体を評価する必要があります。
- 利用可能なスペースを確認します。エンコーダ径、高さ、取付位置、周囲のクリアランスを確認してください。
- シャフトを合わせる:シャフト直径、中空シャフトの要件、カップリング方法、および許容されるラジアル変位およびアキシャル変位を確認します。
- 解像度を評価します。17 ビット分解能が必要な位置決めおよび制御性能を満たしているかどうかを判断します。
- 回転速度を確認します。アプリケーションの最大動作速度とエンコーダの許容速度を比較してください。
- 通信を確認します:RS485 インターフェイスと通信速度がコントローラと互換性があることを確認してください。
- 電力要件を確認します。5V ±5% の電源要件と消費電流を確認します。
- 環境条件を考慮してください。動作温度、保護要件、振動、粉塵、その他の環境要因を確認してください。
- カスタマイズを検討してください。OEM プロジェクトでは、異なるシャフト構成、寸法、ケーブル、インターフェース、または取り付けソリューションが必要になる場合があります。
複雑なモーション システムの場合は、モーター、ドライブ、コントローラー、機械的トランスミッション、およびフィードバック アルゴリズムと併せてエンコーダーを評価することをお勧めします。このシステムレベルのアプローチは、選択したエンコーダーが統合後に期待どおりに動作することを保証するのに役立ちます。
インストール中に考慮すべきことは何ですか?
安定したエンコーダフィードバックを得るには、適切な設置が不可欠です。高解像度センサーであっても、機械的な取り付けによって過度の位置ずれや振動が発生すると、期待されるシステム パフォーマンスが得られない可能性があります。
- 組み立て中は正確なシャフトの位置合わせを維持してください。
- エンコーダシャフトに過剰なラジアル荷重またはアキシアル荷重がかからないようにしてください。
- 指定された取り付け寸法とネジの要件に従ってください。
- 光学センシング領域を不適切な汚染から保護してください。
- 通信インターフェースを接続する前に電源を確認してください。
- RS485の配線とコントローラの通信設定を確認してください。
- 最大動作範囲に移行する前に、低速でエンコーダをテストしてください。
- 実際の動作負荷の下で位置精度と再現性を検証します。
OEM 機器の場合、テストは理想的には、加速、減速、連続回転、位置決め、および該当する場合の緊急停止条件を含む動作サイクル全体をカバーする必要があります。
よくある質問
アブソリュートエンコーダにおけるシングルターンとは何を意味しますか?
シングルターンとは、エンコーダが 1 回の完全な 360 度回転内のシャフトの角度位置を識別することを意味します。これは、1 回転内の正確な角度位置が主なフィードバック要件であるアプリケーション向けに設計されています。
アブソリュートシングルターン光電エンコーダの分解能はどれくらいですか?
参照されたエンコーダ構成は 17 ビットの解像度を提供します。システム全体の実際の位置決め精度は、機械的精度、シャフトのアライメント、モーターの特性、コントローラーの性能、設置条件にも依存します。
最高回転速度はどれくらいですか?
指定された最大許容速度は 20,000 RPM までです。エンジニアは実装前に、完全なモーターとエンコーダーのアセンブリに必要な速度プロファイルと動作条件を確認する必要があります。
エンコーダは RS485 インターフェイスを使用しますか?
はい。指定された出力インターフェイスは RS485 で、記載されているボー レートは 2.5 Mbps です。統合前にコントローラの互換性を確認する必要があります。
このエンコーダは小型モーターに適していますか?
はい。コンパクトな外径範囲、中空シャフト構成、17 ビット分解能、および高速機能により、特定の小型モーターやコンパクトなアクチュエーターの用途に適しています。
どのような動作温度範囲が指定されていますか?
記載されている動作温度範囲は -20°C ~ 85°C です。最終的なアプリケーションは、特にエンコーダが密閉されたモーターまたは機器のハウジング内に設置されている場合、実際の熱条件について評価する必要があります。
エンコーダを OEM アプリケーション用にカスタマイズできますか?
プロジェクトの要件に応じてカスタマイズを検討できます。エンジニアは、OEM ソリューションについて話し合う際に、シャフト寸法、利用可能な設置スペース、通信要件、モーター仕様、動作速度、環境条件などの詳細を提供する必要があります。
結論
アンアブソリュートシングルターン光電エンコーダコンパクトな機械的設置面積を維持しながら、正確なデジタル角度フィードバックを提供できます。 17 ビットの分解能、RS485 通信、小型 8 ~ 26 mm の直径範囲、中空シャフト構造、最大許容速度 20,000 RPM を備えたこのタイプのエンコーダは、多くの小型モーションコントロール システムのフィードバック要件を満たすことができます。ロボットの器用なハンドやコアレス モーターから医療機構や産業オートメーション機器に至るまで、適切なエンコーダを選択することで、より正確でスペース効率の高いモーション アーキテクチャを作成できます。
小型サーボ システム、ロボット アクチュエータ、高精度モーター、自動位置決めモジュールを開発していて、適切なエンコーダ構成の選択にサポートが必要な場合は、お問い合わせ技術仕様、アプリケーション サポート、カスタマイズ オプション、Jingyue からの OEM 見積については、今すぐお問い合わせください。