ジンユエ要求の厳しい自動化アプリケーション向けに高度なモーション制御ソリューションを提供します。のアブソリュート多回転光電エンコーダ高解像度の光学フィードバック、多回転位置測定、コンパクトな設計を組み合わせて、エンジニアがスペースに制約のある機器で正確な回転位置決めを達成できるようにします。
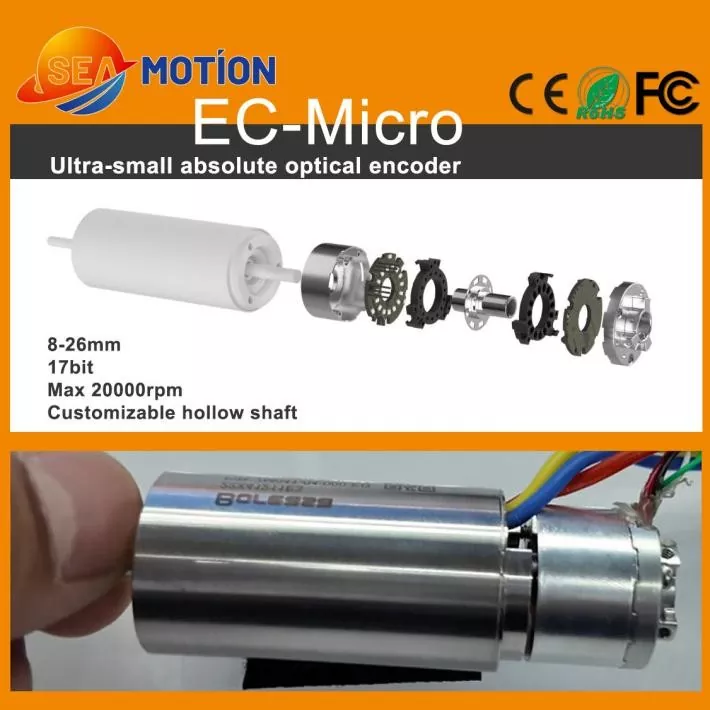
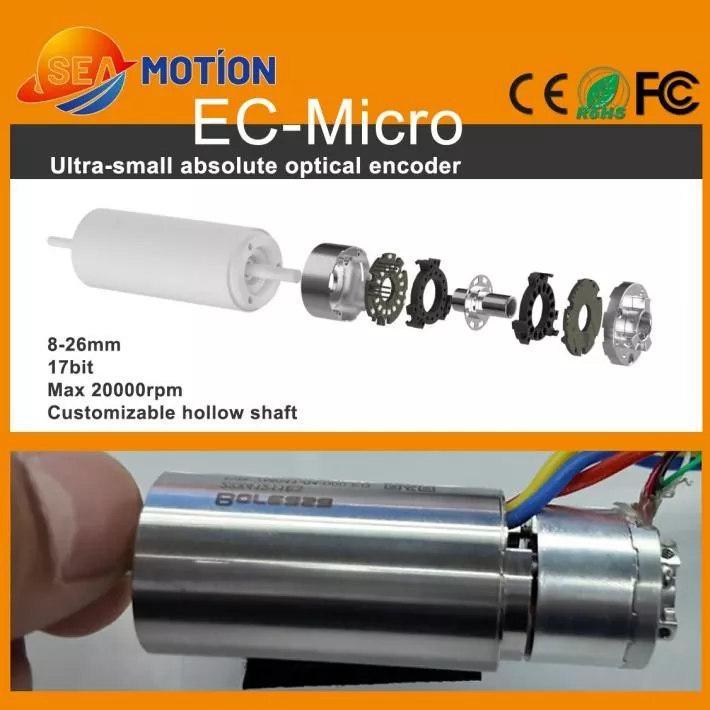
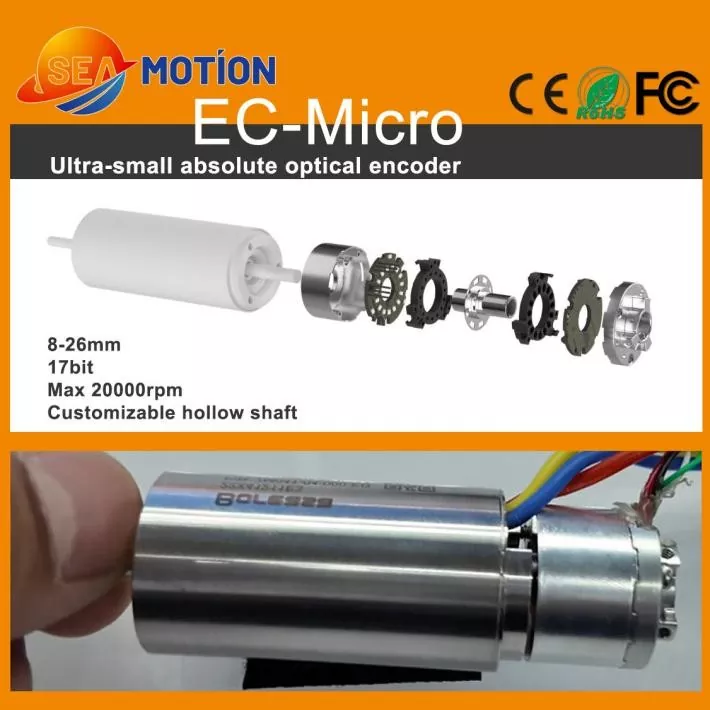
アブソリュート多回転光電エンコーダは、1 回転内の角度位置と回転シャフトの回転数の両方を測定する高精度フィードバック デバイスです。光学センシングと絶対位置エンコーディングを組み合わせることで、小型サーボ モーター、ロボット ハンド、高度な自動化システムの正確な動作モニタリングをサポートします。 Jingyue のモーション コントロール サプライ チェーンに関連する EC-Micro シリーズは、8 ~ 26 mm の外径範囲、17 ビット分解能、RS485 通信、および最大許容速度 20,000 RPM を提供します。この記事では、エンジニアがモーション コントロール要件に適したエンコーダを特定できるように、その動作原理、技術仕様、アプリケーションの利点、選択の考慮事項について説明します。
目次
- アブソリュート多回転光電エンコーダとは何ですか?
- エンコーダはどのように機能するのでしょうか?
- 主要な技術仕様
- 高精度モーション制御の主な利点
- 産業用アプリケーションとユースケース
- 適切なエンコーダを選択する方法
- インストールと統合に関する考慮事項
- よくある質問
- 結論: 適切なモーション フィードバック ソリューションを見つける
アブソリュート多回転光電エンコーダとは何ですか?
アブソリュート多回転光電エンコーダは、複数回転にわたるシャフトの回転を測定するように設計された光学式位置センサーです。主にパルスを通じて位置の変化を報告するインクリメンタル エンコーダとは異なり、アブソリュート エンコーダはデジタル位置値を特定の角度位置に割り当てます。マルチターン モデルは、サポートされている測定範囲内で完了した回転数も表します。
この組み合わせにより、エンコーダは、機械が基準点からの動きのカウントだけに頼らずにその位置を正確に識別する必要がある場合に特に役立ちます。コントローラーは報告された位置を使用して、位置決め、同期、閉ループ モーション制御をサポートできます。
EC-Micro シリーズは、従来のフィードバック デバイスが多くのスペースを占める可能性がある場所にコンパクトに設置できるように設計されています。その小さなフォームファクターとカスタマイズ可能な中空シャフト構造は、エンジニアが位置フィードバックを小型モーターや高密度に配置された機械アセンブリに統合するのに役立ちます。
追加の製品情報については、アブソリュート マルチターン光電エンコーダの製品ページをご覧ください。
エンコーダはどのように機能するのでしょうか?
光電エンコーダは、光学コンポーネントを使用して、コード化されたディスクまたは光学パターンの相対位置の変化を検出します。シャフトが回転すると、光学検知システムがパターンを読み取り、検出した情報を電気信号に変換します。次に、内部処理電子機器が、接続されたコントローラーのデジタル位置データを生成します。
マルチターンアブソリュートエンコーダでは、報告される情報には 2 つの重要な要素が含まれます。
- シングルターン位置:完全な 1 回転内のシャフトの角度位置を特定します。
- マルチターン位置:エンコーダの指定された測定範囲内の累積回転数を表します。
これらの値により、モーション コントローラーはより広い動作範囲にわたってシャフト位置を解釈できるようになります。ターン情報を保持または回復するために使用される正確な方法は、エンコーダの内部アーキテクチャと製品設計によって異なります。エンジニアは、すべての多回転エンコーダが同じように動作すると仮定するのではなく、停電後の指定された動作を確認する必要があります。
光学センシングは、磁気干渉が他のセンシング技術に影響を与える環境でも利点をもたらします。ただし、全体的なパフォーマンスは、設置品質、電気ノイズ管理、機械的調整、およびエンコーダの指定された動作条件に依存します。
EC-Micro シリーズの主な技術仕様
調達前に技術パラメータを評価することは、エンジニアが機械的互換性、通信要件、予想される位置決め性能を検証するのに役立ちます。 EC-Micro 小型アブソリュート多回転光電エンコーダについては、次の仕様が公開されています。
| パラメータ | 仕様 | エンジニアリング上の考慮事項 |
|---|---|---|
| 外径 | 8~26mm | コンパクトな機器レイアウトをサポート |
| 参考寸法 | Ø19mm×14.5mm | 選択した構成を確認します |
| 解決 | 17ビット | 精密な位置量子化を実現 |
| 出力インターフェース | RS485 | プロトコルとコントローラーの互換性を確認する |
| ボーレート | 2.5Mbps | サポートされている通信設定を確認する |
| マルチターン範囲 | 17 ビット解像度で 24 ビット。 23 ビット解像度で 16 ビット | 必要な構成を確認する |
| 最高許容速度 | 20,000RPM | 機械的および電気的制限を遵守する |
| 電源電圧 | DC5V±5% | 互換性のある電源を提供する |
| ハウジング材質 | アルミニウム | 取り付けと熱条件を考慮する |
| 保護等級 | 設置後はIP40 | 粉塵や湿気への曝露を評価する |
| 動作温度 | -20℃~+85℃ | 実機環境を確認する |
| 電気接続 | 5ピンPCBはんだ付けインターフェース | PCB レイアウトと配線プロセスを計画する |
重要な仕様上の注意:公開されている製品情報には、さまざまな解像度構成に対するさまざまなマルチターン範囲がリストされています。設計を最終決定する前に、必要なモデル、通信の詳細、機械的寸法、適用される精度仕様をサプライヤーに確認してください。
高精度モーション制御の主な利点
1. スペースに制約のある機器向けのコンパクト設計
小型化は現代のロボット工学や精密機械における大きな課題です。 EC-Micro シリーズは、8 mm ~ 26 mm の外径を提供し、設計者が位置フィードバックをコンパクトなモーター アセンブリに組み込むのに役立ちます。その中空構造は、選択された構成に従ってシャフトまたは中央通路を利用可能な状態にしておく必要がある機械的統合もサポートできます。
2. 高解像度位置フィードバック
リストされている 17 ビット解像度は、細かい角度位置表現をサポートします。分解能が高いと、コントローラーが小さな位置変化を識別するのに役立ちますが、同等のシステム精度が自動的に保証されるわけではありません。エンコーダの精度、再現性、シャフトカップリング、機械的バックラッシュ、および制御ループのパフォーマンスも考慮する必要があります。
3. 多回転位置測定
シングルターンフィードバックは 1 回転内の角度位置を特定し、マルチターンフィードバックは複数の回転にわたって位置測定を拡張します。これは、シャフトの動きが数回転にわたって継続し、コントローラーが角度と回転の両方の情報を必要とするメカニズムで役立ちます。
4. 高速動作
公表されている最大許容速度 20,000 RPM のエンコーダは、高速回転フィードバックを必要とするアプリケーションを対象としています。実際の動作限界には、モーター、カップリング、取り付け配置、通信サイクル、およびコントローラーの位置データを処理する能力も考慮する必要があります。
5. 干渉管理のための光センシング
光電センシングは、磁場測定ではなく光学検出に依存します。これは、磁気干渉が懸念されるシステムでは有利です。それにもかかわらず、光学式エンコーダには依然として適切な電気シールド、接地、機械的保護、および設置方法が必要です。
産業用アプリケーションとユースケース
小型寸法と絶対マルチターンフィードバックの組み合わせにより、このエンコーダはいくつかの高度なモーションコントロールアプリケーションに関連します。
コアレスモーターと小型サーボシステム
コアレスモーターは、低慣性、コンパクトな構造、応答性の高い動作を優先するアプリケーションに使用されます。小型エンコーダは、貴重な設置スペースを確保しながら、シャフト位置のフィードバックを提供できます。エンジニアは、エンコーダのシャフト インターフェイス、速度定格、および通信要件をモーター アセンブリに適合させる必要があります。
ロボットの器用な手
ロボットハンドには複数のコンパクトなジョイントが含まれており、指の動きを調整し、コマンドの変化に応答する必要があります。絶対位置フィードバックは、コントローラーが関節の位置を決定し、再現性のある動きを向上させるのに役立ちます。最終的な結果は、完全なセンシング、機械、および制御のアーキテクチャに依存します。
ZRモジュールとコンパクトモーションメカニズム
ZR モジュールやその他の精密機構は、回転運動と直線運動を限られた設置スペースに統合することがよくあります。コンパクトなエンコーダは、モーターまたはトランスミッション アセンブリの回転フィードバックをサポートし、機械の動作要件に従って制御システムが動作を調整するのに役立ちます。
その他の潜在的な用途
- 小型産業用オートメーション機器。
- 精密な位置決め機構。
- コンパクトなロボットのジョイントとアクチュエーター。
- 小型DCサーボモーターアセンブリ。
- 多回転回転フィードバックを必要とする特殊な装置。
利用可能なフィードバック技術をより広範囲に把握するために、エンジニアは光電エンコーダ製品カテゴリを探索することもできます。
適切なエンコーダを選択する方法
エンコーダを選択するには、解像度や最大速度を比較するだけでは不十分です。信頼性の高い選択プロセスは、機械設計と制御システムの機能要件から始まります。
- 測定範囲を定義します。1 回転あたりに必要な角度分解能と、測定する必要がある総回転数を決定します。
- 精度要件を確認します。分解能、絶対精度、再現性、許容位置誤差を区別します。
- 機械寸法を確認してください。外径、全高、軸径、中空穴寸法、取付ねじ、軸の許容変位を確認します。
- 通信の互換性を確認します。RS485 インターフェース、サポートされている通信プロトコル、ボーレート、データ形式、コントローラー構成を確認します。
- 電気要件を評価します。供給電圧、消費電流、コネクタの設計、PCB のフットプリント、および電気的ノイズの状態を確認します。
- 動作条件を見直してください。使用温度、保護等級、回転速度、設置環境を用途に合わせて選択してください。
- 停電時の動作を確認します。選択したモデルが停電時および再起動時に複数回転情報をどのように処理するかを決定します。
アプリケーションで異なる測定技術が必要な場合は、アブソリュートシングルターン光電エンコーダまたはアブソリュート誘導エンコーダと設計を比較してください。これらの代替案はさまざまなフィードバック要件に対応するため、実際のシステム設計に照らして評価する必要があります。
インストールと統合に関する考慮事項
高解像度のエンコーダであっても、機械的な取り付けが不十分であったり、コントローラに互換性がない場合は補償できません。構造化された統合プロセスにより、センサーが保護され、モーション フィードバックの一貫性が向上します。
- 機械的な位置合わせ:エンコーダ シャフトとモータ シャフトの位置を適切に調整し、指定された半径方向および軸方向の変位制限内に維持してください。
- 確実な取り付け:推奨される取り付け方法を使用し、ハウジングまたは PCB 接続に過度の力がかからないようにしてください。
- 電力品質:指定された電源電圧を維持し、適切な接地とノイズ制御を実施してください。
- 通信テスト:データ形式、ボーレート、応答タイミング、およびコントローラー側のエラー処理を確認します。
- ポジションの検証:報告された位置を、試運転中および代表的な動作条件全体にわたって適切な基準と比較します。
- 環境保護:公表されている IP40 保護等級を考慮し、アプリケーションで必要な場合は追加のエンクロージャ保護を提供します。
新しい設計の場合、テストは起動、通常の動作、方向変更、予想される最大速度、停電後の回復をカバーする必要があります。これらのチェックは、機器が生産に入る前に統合の問題を特定するのに役立ちます。
よくある質問
1. アブソリュート多回転エンコーダとインクリメンタル エンコーダの主な違いは何ですか?
絶対マルチ回転エンコーダは、指定された範囲内の角度位置と回転情報を含むコード化された位置を報告します。インクリメンタル エンコーダは信号変化を通じて動きを報告し、一般に絶対位置を確立するために基準または信頼性の高い計数戦略を必要とします。最適な選択は、アプリケーションの起動動作、位置要件、およびコントローラーの設計によって異なります。
2. EC-Micro アブソリュート多回転光電エンコーダはどの解像度をサポートしていますか?
公開されている EC-Micro 仕様には、17 ビット解像度構成が含まれています。製品情報には、別のマルチターン範囲に関連付けられた 23 ビット構成もリストされています。購入前に正確なモデルと構成を確認し、解像度は絶対的な精度と同じではないことに注意してください。
3. このエンコーダは高速回転で動作できますか?
公表されている最大許容回転数は 20,000 RPM です。実際の動作性能は、機械アセンブリ、取り付け公差、電気インターフェース、およびコントローラーによって異なります。エンジニアは、意図した動作条件下でシステム全体を検証する必要があります。
4. 小型多回転光電エンコーダから最も恩恵を受けるのはどのアプリケーションですか?
一般的なアプリケーションには、コアレス モーター、ロボットの器用なハンド、ZR モジュール、小型サーボ システム、コンパクトな自動化機器などがあります。これらのシステムは、設置スペースが限られている場合に効果を発揮しますが、正確な回転位置のフィードバックは依然として不可欠です。
5. 購入者は注文前に何を確認する必要がありますか?
購入者は、分解能、マルチターン範囲、通信プロトコル、寸法、シャフトの互換性、動作速度、供給電圧、保護定格、動作温度、および電力損失の動作を確認する必要があります。モーターのモデル、設置図、コントローラーの仕様を提供すると、サプライヤーが互換性のある構成を推奨するのに役立ちます。
結論: 適切なモーション フィードバック ソリューションを見つける
アブソリュート マルチターン光電エンコーダは、コンパクトで高性能のモーション コントロール システムにおける正確な回転フィードバックをサポートできます。光学センシング、マルチターン測定、高解像度出力、小型構造の組み合わせにより、ロボット工学、コアレスモーター、およびスペースに制約のある自動化機器に適切なオプションとなります。ただし、実装が成功するかどうかは、正しい構成を選択し、完全な機械および電気システムを検証するかどうかにかかっています。
ジンユエ のモーション コントロール ソリューションは、高度な自動化アプリケーションにわたる厳しい統合要件に対処するように設計されています。新しいプロジェクト用にミニチュア エンコーダを評価している場合、または既存のモーション コントロール システムをアップグレードしている場合は、製品仕様を確認してください。お問い合わせ解像度、シャフト寸法、通信インターフェース、カスタマイズ要件について話し合います。アプリケーションの詳細を共有して、機器に適したエンコーダ ソリューションを特定します。