海の動き高性能を開発しますリー駆動モーター付近産業オートメーション、精密機械加工、高速位置決めのためのソリューション。これらのモーターは、従来の機械的な伝達機構を使用せずに直接直線運動を実現することで、機器メーカーの位置決め精度、動的応答、生産効率の向上に役立ちます。
リニアドライブモーターは電気エネルギーを直接直線運動に変換するため、ボールネジ、ベルト、ラックアンドピニオン機構などの中間伝達コンポーネントが不要になります。このダイレクトドライブ アーキテクチャにより、機械的なバックラッシュやトランスミッション関連の摩耗が軽減され、同時に高加速、再現性のある位置決め、応答性の高い動作制御が可能になります。半導体製造やレーザー切断から電子機器の組み立てや自動検査に至るまで、精度とスループットが要求されるアプリケーションにおいてリニアモーターの価値はますます高まっています。このガイドでは、リニアドライブモーターがどのように動作するかを説明し、一般的なモーター構成を比較し、その産業用途の概要を説明し、ソリューションを選択する際にエンジニアが評価すべき重要な要素を特定します。
リニアドライブモーターは、直線運動に変換する必要がある回転運動を生成するのではなく、直線推力を直接生成する電磁アクチュエーターです。これは一般に、巻き戻されていない回転モーターとして理解されています。アクティブな電磁コンポーネントが直線経路に沿って配置され、可動コンポーネントが磁気トラックに沿って移動できるようにします。
一般的な永久磁石リニア モーターの主なコンポーネントは次のとおりです。
ダイレクトドライブリニアモーターは、ボールネジに接続された従来の回転モーターとは異なり、回転からリニアへの伝達機構を必要としません。これは、機械的クリアランス、トランスミッションのコンプライアンス、または速度制限がパフォーマンスに影響を与える機械にとって特に魅力的です。
海の動き リニアドライブモーターの製品範囲を調べて、利用可能な構成と技術パラメータを確認してください。
リニアドライブモーターの動作原理は電磁力に基づいています。サーボドライブが制御された電流をモーター巻線に供給すると、結果として生じる磁場が永久磁石または対応する磁気構造と相互作用して線形推力を生成します。
モーション プロセスは通常、次の 4 つのステップに従います。
モーターが直接直線運動を生成するため、システムは伝達関連のバックラッシュやネジピッチ誤差を回避します。ただし、全体的な位置決め精度は、エンコーダ、サーボ調整、ガイドウェイの品質、熱安定性、取り付け精度、機械の構造に依存します。
高速加速と頻繁な方向変更を必要とするアプリケーションの場合、モーターと制御システムのサイズが適切であれば、このダイレクトドライブ原理により動的応答が向上し、整定時間が短縮されます。
ダイレクトドライブにより、従来の伝達機構に起因するバックラッシュを解消します。適切なリニア エンコーダ、剛性の高い機械構造、および適切に調整されたサーボ コントローラーと組み合わせると、リニア モーターは精密製造のための再現性の高い位置決めをサポートできます。
追加の回転からリニアへのトランスミッションステージを必要とせずに、リニアモーターは指令された動きに迅速に応答できます。この機能は、ショートストロークの位置決め、高頻度の往復運動、および処理ステーション間での素早い移動が必要な生産ラインに役立ちます。
リニアモーターは、ボールねじのバックラッシュやベルトの張力を定期的に調整する必要がありません。また、トランスミッションコンポーネントの摩耗も排除します。リニアガイド、ベアリング、冷却システム、ケーブル、およびフィードバック装置は、依然として検査とメンテナンスが必要な場合があります。
直接推力を生成することで、トランスミッションに起因する振動や動作の不規則性を軽減できます。レーザー切断、光学検査、精密塗布などのアプリケーションでは、安定した動作により一貫した加工条件を維持できます。
リニアドライブモーターは、コンパクトな位置決めステージ、長距離移動軸、ガントリーシステム、および特殊な自動化機器に統合できます。適合性は設置スペース、必要な推力、熱設計、ガイド構成により異なります。
モーターの構造が異なれば、力密度、引力、熱挙動、動きの滑らかさの組み合わせも異なります。 SEA MOTION は、さまざまな機器要件に合わせていくつかのリニア ドライブ モーター構成を特定します。
| モーターシリーズ | 構造設計 | キー選択の考慮事項 | 潜在的な用途 |
|---|---|---|---|
| SMJ | フラット磁気鉄心設計 | 推力要件、磁気吸引力、構造剛性を評価する | 産業オートメーションと精密機械加工 |
| SMUC | 中間磁性鉄心設計 | 利用可能な取り付けスペース、必要な力、軸のレイアウトを考慮する | 特殊な位置決めシステムと自動化装置 |
| SMU-H | 双方向磁性鉄心設計 | 力の出力、磁気バランス、機械的統合を評価します | 高ダイナミック産業用モーション システム |
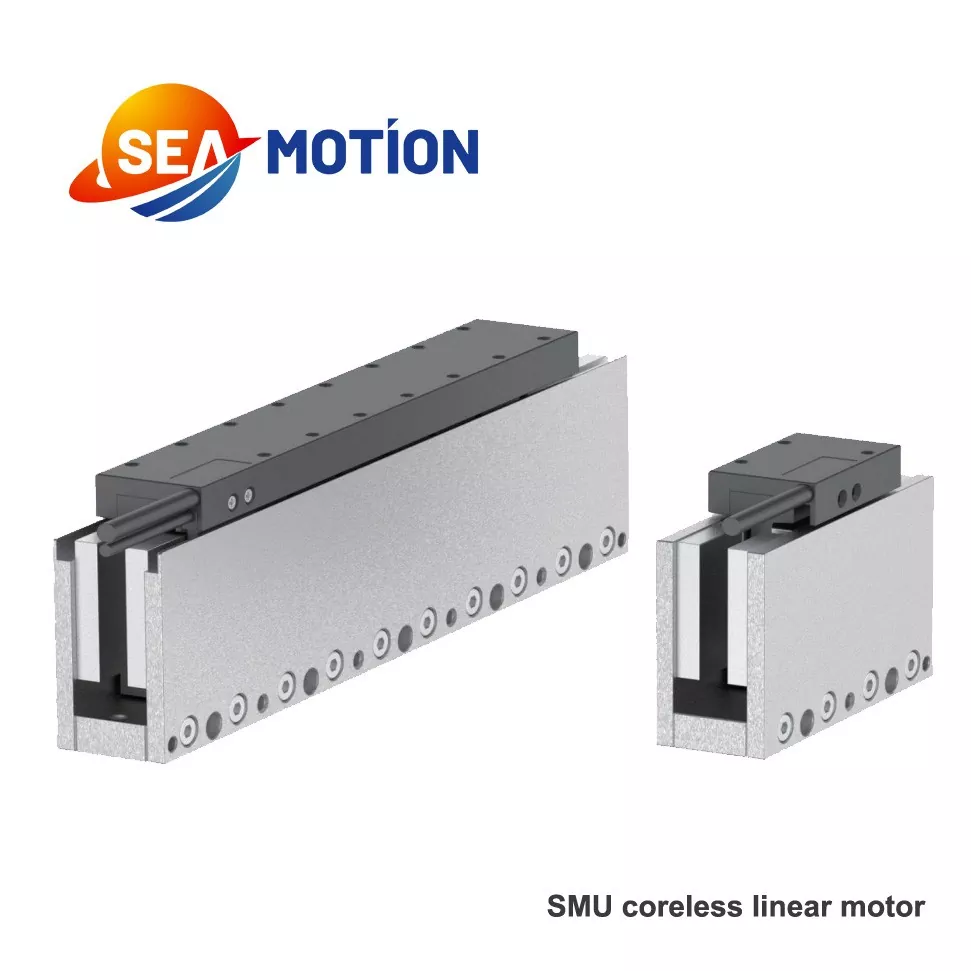
| SMU | 双方向磁性、アイロンレス設計 | 低コギング、スムーズな動き、熱管理を考慮する | 正確な位置決めと精密な検査プロセス |
| SMJE / SMJD | 半密閉型/全密閉型構成 | 環境保護、アクセス、設置要件を確認する | より密閉されたモーター配置が必要な機器 |
この表は、普遍的なパフォーマンス ランキングではなく、最初の選択フレームワークを提供します。設計を最終決定する前に、現在のモデルの仕様、環境要件、アプリケーションの適合性をメーカーに確認してください。
シリーズの詳細情報については、SEA MOTION リニアモーターのページをご覧ください。
ウェーハのハンドリング、精密検査、ダイボンディング、およびディスプレイパネルの処理には、正確な動きと再現性のある位置決めが必要です。リニア モーターは、高速で制御された移動を実現し、トランスミッション関連の動作エラーを低減することで、これらの操作をサポートできます。
レーザー加工装置や高精度工作機械では、多くの場合、高速移動、制御された加速、正確なパス追跡が必要です。ダイレクトドライブリニア軸は、スループットを向上させ、機械式トランスミッションシステムに関連する位置決め誤差を軽減するのに役立ちます。
自動ピックアンドプレース システム、ディスペンシング マシン、コンポーネント組立ライン、および外観検査装置は、一貫した動作に依存しています。リニアドライブモーターは、ハイサイクル動作と処理場所間の正確な移動をサポートできます。
電池の製造と太陽電池の製造には、位置決め、位置合わせ、積層、検査が繰り返し行われます。適切に設計されたリニア モーター システムは、自動生産の加速とサイクル タイムの要件を満たしながら再現性を維持するのに役立ちます。
イメージング プラットフォーム、研究室のオートメーション、および精密測定機器は、スムーズで制御可能な動きの恩恵を受ける可能性があります。設計者は、騒音、振動、温度上昇、清浄度、およびアプリケーション固有の安全要件も考慮する必要があります。
海の動きは、高精度レーザー切断や視覚認識・検査システムなど、リニアドライブモーター技術に基づく機器の開発も行っています。
適切なモーターを選択するには、最高速度やピーク推力を比較するだけでは不十分です。エンジニアは、負荷、ガイドウェイ、サーボドライブ、フィードバックデバイス、熱管理システムを含む動作軸全体を評価する必要があります。
加速力の開始点は次のとおりです。
必要加速力=移動質量×加速度
たとえば、20 kg の可動アセンブリを 10 m/s² で加速するには、摩擦、重力、プロセス力、その他の損失を考慮する前に、正味加速力 200 N が必要です。最終的なモーターの選択では、連続推力とピーク推力を区別し、軸全体が必要な動作プロファイルを満たせることを確認する必要があります。
メーカーのリニア ドライブ モーターの仕様を確認し、負荷やデューティ サイクルが厳しい場合はエンジニアリング サポートをリクエストしてください。
| 評価要素 | リニアドライブモーター | ボールねじまたはベルトドライブ |
|---|---|---|
| モーション生成 | 直接直線電磁推力 | 回転運動を直線運動に変換 |
| トランスミッションのバックラッシュ | 機械的な変速機のバックラッシュがない | 設計、コンポーネント、調整によって異なります |
| 動的応答 | 高加速・高速応答に対応可能 | トランスミッションの慣性、剛性、機械設計によって制限される |
| 機械的摩耗 | ボールネジやベルトトランスミッションの磨耗なし | トランスミッションコンポーネントは時間の経過とともに摩耗する可能性があります |
| 熱に関する考慮事項 | コイル放熱と磁石温度の評価が必要 | モーター、ベアリング、ネジ、トランスミッションの加熱は評価が必要です |
| 初期投資 | 完全なシステム設計によっては、これよりも高くなる可能性があります | 従来の位置決めタスクを経済的に実行可能 |
| 最適なアプリケーション | 高速、高精度、要求の厳しい動作プロファイル | 汎用位置決めおよびコスト重視のシステム |
リニアドライブモーターがすべての機械にとって自動的に最適なソリューションになるわけではありません。ボールねじとベルトドライブは、特に中程度の速度と精度がプロセス要件を満たす場合には、多くの用途で依然として実用的です。正しい選択は、パフォーマンス目標、システム アーキテクチャ、ライフサイクル コスト、および動作環境によって異なります。
ダイレクトドライブモーターではいくつかの機械的なトランスミッションコンポーネントが不要になりますが、設置品質は長期的なパフォーマンスにとって依然として重要です。
試運転前に、意図した速度、加速度、負荷、デューティサイクル範囲全体でモーターをテストしてください。代表的な動作条件下での位置決め性能と温度を記録します。これらのチェックは、本格的な運用前に統合の問題を特定するのに役立ちます。
その主な利点は、回転から直線への伝達機構を必要としない直接的な直線運動です。これにより、トランスミッションのバックラッシュがなくなり、高加速、正確な位置決めが可能になり、ボールネジやベルトに関連するメンテナンスの軽減が可能になります。
はい。多くのリニアドライブモーターは、急速な加速、高い移動速度、および頻繁な方向変更向けに設計されています。実際の性能は、モーターの推力、移動質量、サーボドライブの能力、エンコーダーのフィードバック、機械的剛性、および熱制限によって決まります。
鉄心モーターは鉄の磁気構造を使用しており、高い力密度を提供できますが、磁気吸引力とコギング特性を考慮する必要があります。アイアンレスモーターは可動コイルアセンブリの鉄心を排除することで、コギングを低減し、動作の滑らかさを向上させます。最適な選択は、アプリケーションの推力、精度、熱要件によって異なります。
このモーターにより、従来のネジやベルトの伝動コンポーネントに伴うメンテナンスが不要になります。ただし、動作環境および製造元の推奨に従って、完全なシステムでもリニア ガイド、ケーブル、エンコーダ、冷却装置、取り付けハードウェア、およびその他のコンポーネントの検査が必要になる場合があります。
まず、ペイロード、移動距離、連続およびピーク推力、速度、加速度、位置決め精度、デューティ サイクル、設置条件を定義します。次に、電気的互換性、冷却要件、フィードバック オプション、およびメーカーとの機械的統合を確認します。
海の動き は、精密モーション アプリケーション向けに複数のリニア モーター構成を提供します。適切な推奨事項を得るには、必要なストローク、移動質量、目標速度、加速度、位置決め精度、デューティ サイクル、設置上の制約を入力してください。エンジニアリング チームはこれらの詳細を使用して、適切な構成を特定できます。
リニアドライブモーターは、メーカーが直接的な線形推力、応答性の高い動作制御、トランスミッション関連の摩耗の低減を実現することで、従来のトランスミッションシステムの限界を克服するのに役立ちます。その利点は、特に半導体装置、精密機械加工、レーザー加工、電子部品の組み立て、および自動検査に当てはまります。実装が成功するかどうかは、正しいモーター構造を選択し、連続推力とピーク推力を実際の負荷に適合させ、モーターを適切なガイド、フィードバック、サーボドライブ、および熱管理と統合することにかかっています。
既存の機械をアップグレードする場合でも、新しい自動化プラットフォームを開発する場合でも、SEA MOTION はアプリケーションのリニアドライブモーターオプションの評価に役立ちます。公式リニアドライブモーター製品ページにアクセスして、利用可能な構成と技術パラメータを確認してください。モデルの選択、パフォーマンス要件、またはプロジェクト固有のソリューションについてサポートが必要な場合は、お問い合わせお客様の要件について話し合い、カスタマイズされた見積もりをリクエストします。