記事の概要: A 遊星ジョイントモジュールは、ロボット システムにトルク、制御された動作、および信頼性の高い位置決めを提供するように設計された統合モーション制御ソリューションです。インテリジェント ロボットが産業オートメーション、ヒューマノイド ロボット工学、モバイル機器で広く使用されるようになるにつれ、パフォーマンス、コスト、統合の複雑さのバランスを取るために適切な関節アーキテクチャを選択することが不可欠になります。海の動きは、フレームレス トルク モーター、遊星減速機、デュアル磁気エンコーダー フィードバック、専用ドライバーを組み合わせた遊星ジョイント モジュールを開発しています。この記事では、エンジニアや産業機器メーカー向けに、その動作原理、主な仕様、アプリケーション シナリオ、実際の選択の考慮事項について説明します。
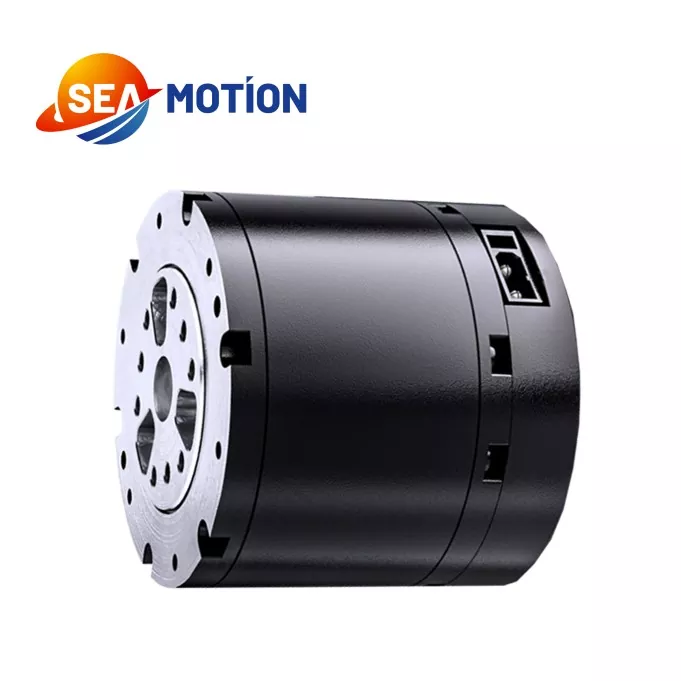
遊星ジョイント モジュールは、ロボット ジョイントの周囲で回転運動を生成および制御する統合された電気機械アセンブリです。エンジニアがすべてのモーションコンポーネントを個別に調達して組み立てる必要はなく、統合モジュールはいくつかの重要な要素を統合して調整されたユニットにします。
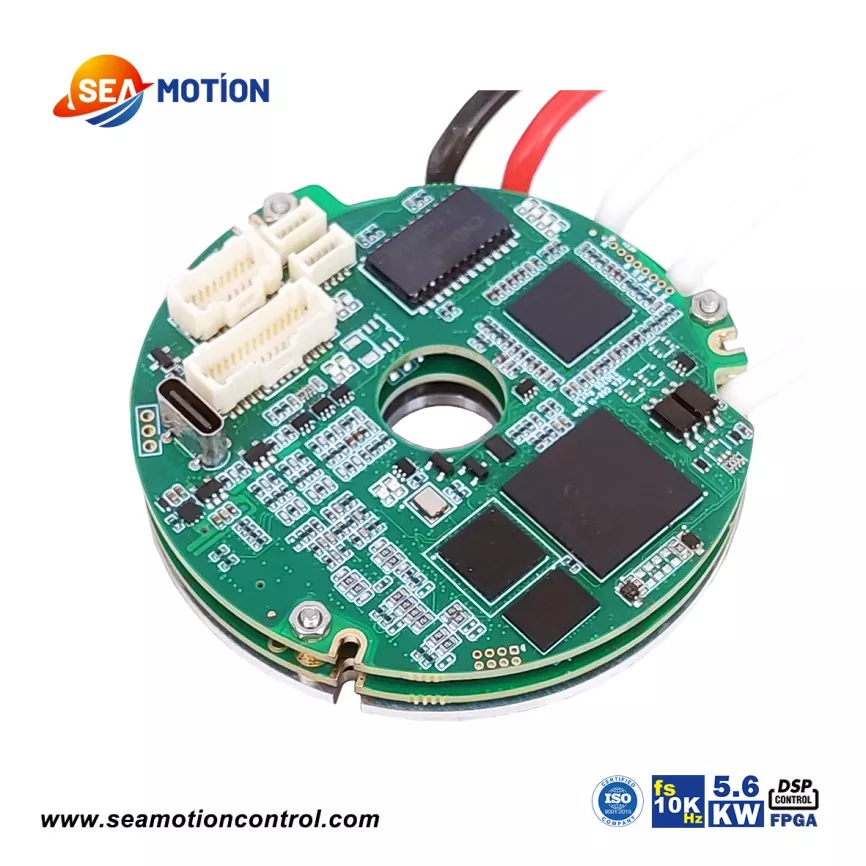
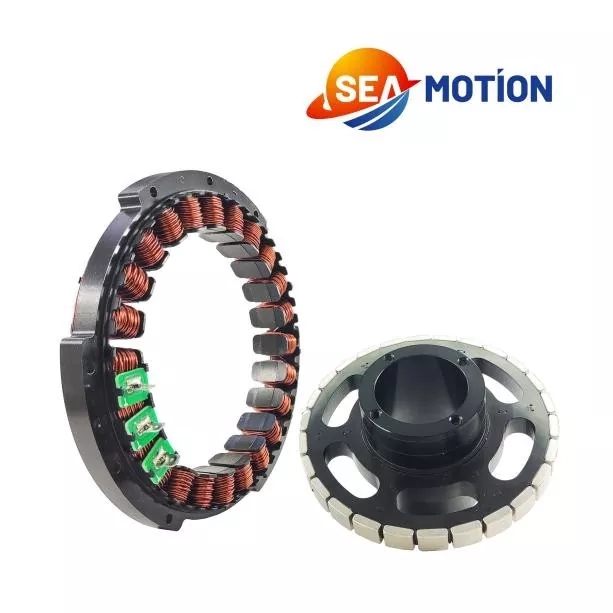
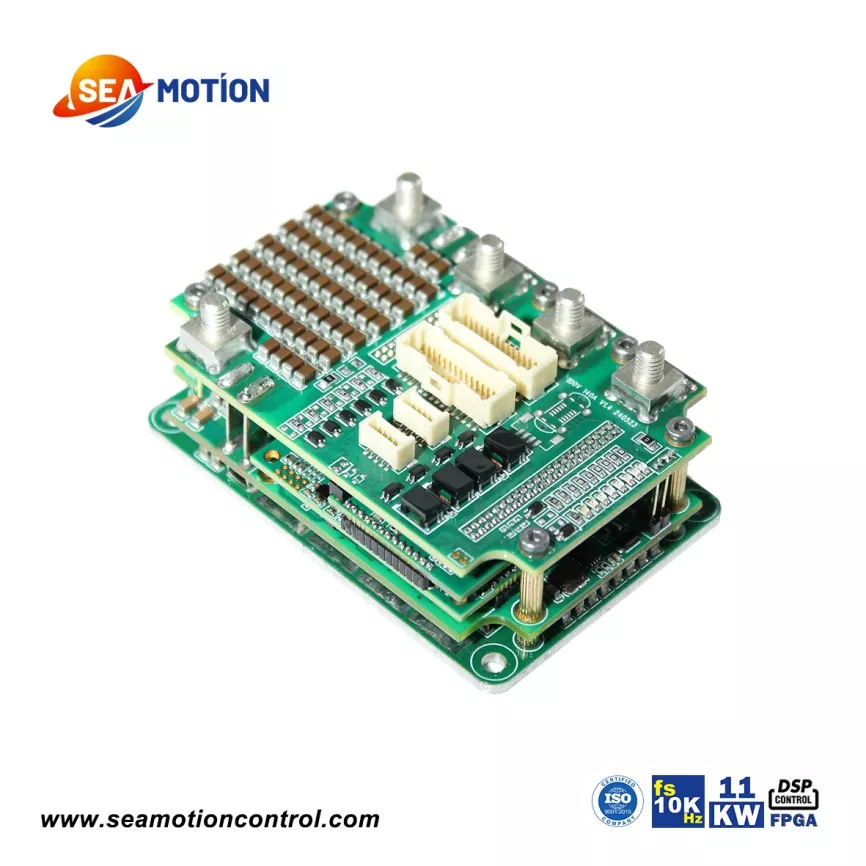
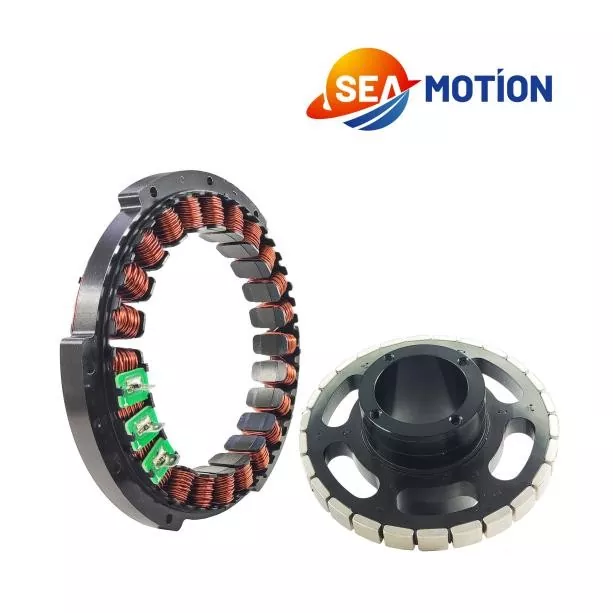
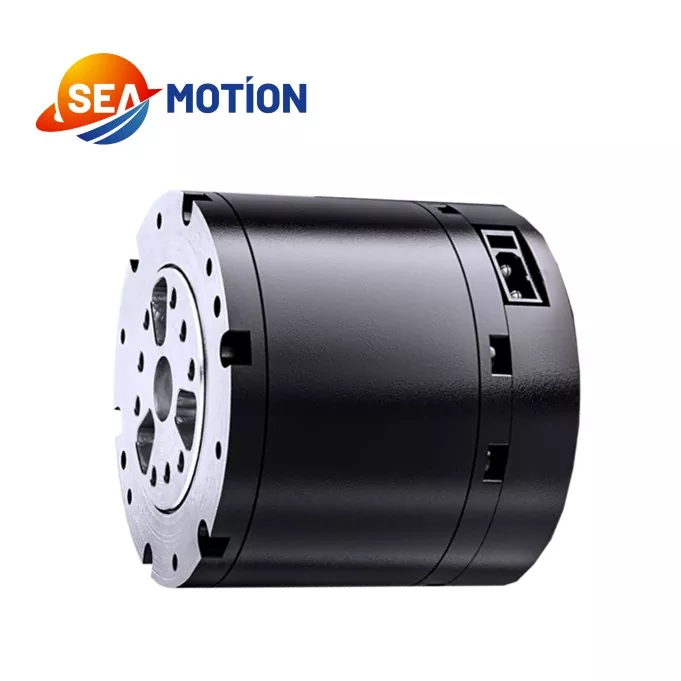
一般的な構成には、フレームレス トルク モーター、遊星ギアボックス、エンコーダー フィードバック システム、専用モーター ドライバーが含まれます。これらのコンポーネントは、トルク伝達と位置監視をサポートしながら、電気エネルギーを制御された機械運動に変換します。
海の動き は、産業用ロボットの精密制御用に設計された遊星ジョイント モジュールを提供します。その遊星減速アーキテクチャは構造の単純さとコスト効率を重視しており、不必要に複雑な機械的統合を行わずに信頼性の高い関節作動を必要とする機器開発者にとって潜在的な選択肢となっています。
モジュールの適合性は、最終的にはその定格動作条件、機械的インターフェイス、制御要件、およびターゲット アプリケーションの要求によって決まります。
ロボット関節の性能は、機械的トランスミッション、モーター、フィードバック装置、および制御電子機器の協調動作に依存します。各コンポーネントは全体的なモーション制御プロセスに貢献します。
モーターは電力が供給されると回転力を発生します。フレームレス設計は、周囲のハウジング、取り付け構造、および熱管理が適切に設計されている限り、機器メーカーがモーターをコンパクトな機械アセンブリに統合するのに役立ちます。
遊星歯車装置は、中央の太陽歯車、周囲の遊星歯車、およびリング歯車を使用して動きを伝達します。ギアボックスは、その構成と減速比に応じて、出力速度を低下させながら、利用可能な出力トルクを増加させます。これにより、遊星伝動装置は、制御された動きと実用的なトルク密度を必要とするロボットの関節に役立ちます。
エンコーダは、動作関連のフィードバックを制御システムに提供します。 SEA MOTION の指定された構成には 2 つの磁気エンコーダが組み込まれており、統合アセンブリ内のモーション検知をサポートします。正確なフィードバック機能と制御アーキテクチャは、選択したモデルの技術文書と照らし合わせて確認する必要があります。
ドライバーは、制御コマンドと利用可能なフィードバックに従ってモーターの動作を管理します。適合したドライバを統合すると、システム開発が簡素化され、コンポーネントの適合作業が軽減され、検証されていない独立したデバイスの組み合わせを組み立てるよりも一貫性のあるコミッショニングがサポートされます。
完全なシステムについては、エンジニアは、コントローラーの互換性、通信インターフェイス、電気的保護、およびアプリケーションに必要な制御機能も検証する必要があります。
技術仕様は、遊星ジョイントモジュールがロボットの動作要件を満たせるかどうかを評価するための基礎を提供します。以下の値は SEA MOTION の遊星ジョイント モジュールに対して公開されており、購入する正確な構成と照らし合わせて確認する必要があります。
| パラメータ | 公開された仕様 | 工学的意義 |
|---|---|---|
| 定格電圧 | 48V | 公称電源供給基準 |
| 動作電圧範囲 | 24~60V | 電源システムの互換性の定義に役立ちます |
| 定格出力電力 | 140W±10% | 出力電力計画の参考資料 |
| 定格トルク | 5N・m | 連続稼働要件のリファレンス |
| ピークトルク | 14N・m | 短時間の要求トルクの目安 |
| 無負荷速度 | 315rpm±10% | 規定の無負荷状態での速度を示します。 |
| 定格負荷速度 | 260rpm±10% | 定格負荷での使用の目安 |
| ギア比 | 10:1 | 伝達減速比を定義します |
| ドライブの種類 | DSP | 公開されたドライバーの種類を識別します |
| エンコーダの構成 | 2 つの磁気エンコーダ | フィードバックベースのモーション制御をサポート |
| 重さ | 310g±3g | 可動質量およびジョイントパッケージングに関連する |
| 使用温度 | -20℃~50℃ | 公開されている動作温度範囲を定義します |
| 使用湿度 | 5%~85% | 環境計画の参考に |
重要なエンジニアリング上の注意:定格トルクとピークトルクは異なる動作条件を表します。ピークトルクを連続使用定格として扱うべきではありません。公開されている負荷時間情報には、定格動作として5 N・m、120秒で7 N・m、18秒で10 N・m、10秒で12 N・m、5秒で14 N・mが記載されています。実際の動作限界、冷却条件、デューティ サイクル、および許容される過負荷頻度については、製造元に確認する必要があります。
詳細については、SEA MOTION 遊星ジョイント モジュールの公式製品ページをご覧ください。
統合された遊星ジョイント モジュールは、機械的トランスミッションと電子モーション制御コンポーネントを統合することにより、ロボット システムの開発を簡素化できます。実際の利点は、アプリケーションとシステム統合の品質によって異なります。
統合の利便性と保証されたシステムパフォーマンスを区別することが重要です。最終的な精度、剛性、耐用年数、騒音、熱的挙動は、完全な機械的および電気的設計に依存します。
遊星ジョイント モジュールは、制御された回転運動、反復可能な作動、および性能とコストの適切なバランスを必要とするロボット用途に関連します。 SEA MOTION は、遊星ジョイント モジュールのいくつかのアプリケーション カテゴリを特定しています。
ヒューマノイド ロボットは複数の関節を使用して腕、脚、体の動きを調整します。適切な遊星ジョイント モジュールは、そのトルク容量、速度、質量、機械的寸法が設計要件を満たしている場合に、選択したジョイントに作動を提供できます。
四足ロボットは、調整された脚の動きに依存してバランスを維持し、さまざまな表面を移動します。ジョイントの選択では、衝撃荷重、加速度、繰り返されるトルク ピーク、および歩行または走行に関連するデューティ サイクルを考慮する必要があります。
協調アームには、複数の軸にわたる制御された動きが必要です。エンジニアは、ペイロード、リーチ、ジョイント速度、位置要件、完全なロボットの安全機能を考慮して、適切な軸の遊星ジョイント モジュールを評価できます。
自動ピッキング システムには、掴み、持ち上げ、移送、解放の操作を調整するための予測可能な動きが必要です。適切に選択されたモジュールは、機器設計者がアセンブリの複雑さを管理するのに役立ちながら、これらのタスクをサポートできます。
モバイル ロボット プラットフォームや特定の電動モビリティ システムでも、コンパクトな電気機械アクチュエーターが使用されています。これらのアプリケーションでは、エンジニアは機械的負荷、振動への曝露、消費電力、環境保護、および意図した動作サイクルに対するモジュールの適合性を慎重に検証する必要があります。
すべてのモジュールがすべてのアプリケーションに適しているわけではありません。屋外での操作、衝撃の大きい動き、洗浄環境、および安全性が重要なロボット システムには、製品カテゴリーのみに基づいた仮定ではなく、具体的な検証が必要です。
遊星ジョイント モジュールの選択には、最大トルクや購入価格を比較するだけでは不十分です。構造化された評価は、過大サイズ、過熱、制御の非互換性、および早期の機械的摩耗のリスクを軽減するのに役立ちます。
負荷プロファイル、目標速度、動作サイクル、設置図、制御要件などを含む明確なアプリケーション概要をサプライヤーに提供すると、適切な構成の評価が容易になります。
遊星ジョイントと調和ジョイントのアーキテクチャは、重複するものの異なるエンジニアリングの優先事項に対処します。正しい選択は、トランスミッション特性、パッケージング、精度、トルク要件、予算の相対的な重要性によって決まります。
| 評価要素 | 遊星ジョイントモジュール | ハーモニックジョイントモジュール |
|---|---|---|
| 伝達原理 | 遊星歯車減速機 | ハーモニックギヤ減速機 |
| デザインの優先順位 | 実用的なコストとトルク伝達 | 精度重視の動作とコンパクトな統合 |
| バックラッシュに関する考慮事項 | ギアボックスの設計と製造公差によって異なります | 低バックラッシを重視する場合によく選択されます |
| トルクとスピード | ギア比、モーター、負荷条件により異なります | 機種、減速比、使用条件により異なります。 |
| 選択フォーカス | 負荷容量、効率、コスト、運転サイクル | 位置決め要求、バックラッシ、梱包、負荷条件 |
この比較は、モデル固有のテストの代わりとなるものではなく、定性的なものです。どちらのアーキテクチャも普遍的に優れているわけではありません。エンジニアは、購入を決定する前に、検証済みのトルク-速度曲線、バックラッシュデータ、効率、剛性、熱限界、耐用年数情報を比較する必要があります。
海の動き のハーモニック ジョイント モジュールを調べて、代替の伝達アプローチを理解し、ロボット システムにどの設計がより適合するかを検討してください。
その主な機能は、機械的ジョイントで制御された回転作動を提供することです。このモジュールは、モーター、遊星減速機、フィードバック エンコーダー、ドライバーを統合することにより、ロボット システムが関節の動きを生成および管理するのに役立ちます。
公表されている定格トルクは5N・m、最大トルクは14N・mです。これらの値はさまざまな動作条件を指します。高トルク動作の許容期間と頻度は、システム設計時に考慮する必要があります。
公表されている定格電圧は 48 V、動作電圧範囲は 24 ~ 60 V です。電源と関連電子機器は、必要な電流、過渡需要、および該当する保護要件もサポートする必要があります。
モーター、エンコーダーシステム、専用ドライバーを通じてフィードバックベースのモーション制御をサポートできます。実際の位置決め精度と再現性は、完全な構成、ギアボックス特性、制御チューニング、および機械構造によって異なります。正確な位置決めが重要な場合は、モデル固有のパフォーマンス データをリクエストしてください。
潜在的な用途としては、人型ロボット、四足ロボット、協働アーム、ピッキング ロボット、インテリジェント モバイル機器などが挙げられます。適合性は、アプリケーションの負荷プロファイル、速度、環境条件、安全要件に照らして評価する必要があります。
必要なトルクと速度、動作サイクル、電源、機械的インターフェース、制御プロトコル、環境条件をメーカーと共有します。注文する前に最新のデータシートをリクエストし、リストにない仕様を明確にしてください。
公式プラネタリージョイントモジュール製品ページにアクセスして問い合わせを送信してください。正確な見積もりを得るには、対象アプリケーション、予想される注文数量、技術要件、希望納期をお知らせください。
遊星ジョイント モジュールは、統合された作動、制御されたトルク伝達、およびコストを意識したシステム設計を必要とするロボット機器の実用的なモーション制御ソリューションとなります。フレームレス トルク モーター、遊星減速機、デュアル磁気エンコーダー フィードバック、専用ドライバーを組み合わせることで、SEA MOTION はロボット ジョイントやインテリジェント オートメーション機器を開発するエンジニアに統合オプションを提供します。実装が成功するかどうかは、モジュールの検証済み仕様が実際の機械的負荷、動作プロファイル、制御アーキテクチャ、および作業環境に適合するかどうかにかかっています。新しいロボットの遊星ジョイント モジュールを評価している場合、または既存の自動化システムをアップグレードしている場合は、SEA MOTION とその技術要件を確認してください。お問い合わせ製品仕様、アプリケーションの適合性、プロジェクトの見積もりについて話し合います。