記事の概要: A フレームレストルクモーター従来の内蔵モーター、ギアボックス、ベルト、カップリングが不要な機械的制限を生み出すアプリケーション向けに設計されています。このモーター アーキテクチャは、ローターとステーターを分離し、機械構造に直接統合することで、高トルク密度、低い機械的バックラッシュ、コンパクトな設置、スムーズな回転、応答性の高い制御を実現します。この記事では、フレームレス トルク モーターがどのように動作するか、要求の厳しいモーション システムでフレームレス トルク モーターが価値がある理由、選択と統合の際にエンジニアが考慮すべきこと、および SEA MOTION がロボット工学、工作機械、半導体装置、医療システム、その他の精密アプリケーション向けにカスタマイズされたソリューションをどのようにサポートするかについて説明します。
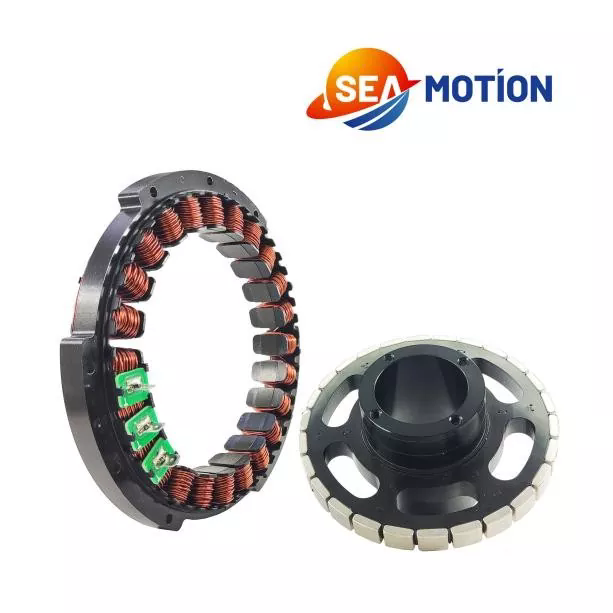
フレームレス トルク モーターは、従来のモーター ハウジング、統合ベアリング、内蔵フィードバック デバイスなしで提供される永久磁石同期モーターです。機械製造業者は、完全な密閉型モーターを受け取る代わりに、最終的な機械構造に直接組み込むことができる主要な電磁コンポーネント (通常はステーターとローター) を受け取ります。
この構成により、設計者はモーション システムのアーキテクチャに対してより大きな自由度を得ることができます。モーターは、ロータリージョイントの周囲、ロボット軸の内部、回転テーブルの下、または利用可能な設置スペースが限られている精密機構の周囲に設置できます。
通常、ギアボックス、ベルト、プーリー、カップリング、またはその他のトランスミッションコンポーネントを介して動力を伝達する従来のモーターとは異なり、フレームレストルクモーターは負荷を直接駆動できます。これらの中間の機械要素を取り除くことで、機械的コンプライアンス、伝達損失、バックラッシュ、振動、メンテナンスの要件を軽減できます。
高性能機器の目的は、単に回転運動を生み出すことではありません。本当の課題は、制限された機械的エンベロープ内で、必要なトルク、速度、剛性、再現性、滑らかさ、応答性を備えた動きを生み出すことです。
ここで、フレームレス アーキテクチャが特に役立ちます。
動作原理は、永久磁石ロータと通電されたステータ巻線の間の電磁相互作用に基づいています。
ステータには、制御された電流が供給されると回転磁界を生成する電気巻線が含まれています。ローターには永久磁石が含まれており、この磁場と相互作用して回転トルクを生成します。
ローターとステーターは別個のコンポーネントとして提供されるため、周囲の機械構造が実質的にモーター アセンブリの一部となることができます。
一般的なシステムには次のものが含まれます。
その結果、モーターが独立した機械パッケージではなくなり、高度に統合されたモーション システムが実現します。代わりに、それはマシンの不可欠な部分になります。
このアプローチは、エンジニアが大きな中空シャフト、コンパクトな軸方向寸法、大きな出力直径、またはダイレクトドライブ機能を必要とする場合に特に価値があります。
フレームレス トルク モーターの主な利点は、設計の柔軟性です。ただし、いくつかの追加の利点により、このアーキテクチャは精密機械にとって魅力的になります。
トルク密度は、モーターを小さな機械的エンベロープ内に収める必要がある場合に特に重要です。適切に選択されたフレームレス モーターは、従来のモーターとトランスミッション アセンブリに必要な物理的スペースを必要とせずに、大きなトルクを提供できます。
ダイレクトドライブでは、回転力を伝達するために従来使用されていた多くのコンポーネントが不要になります。必要な動作点に合わせてモーターを選択および制御できる場合、単にトルクを増加させたり速度を低下させたりするだけのギアボックスは必要ありません。
これにより、機械的アーキテクチャが簡素化され、機械的エラーを引き起こす可能性のあるコンポーネントの数が削減されます。
ギア機構は、特にコンポーネントが摩耗したり、トランスミッションに複数のステージが必要な場合にバックラッシュを引き起こす可能性があります。ダイレクトドライブ構成により、位置決め誤差の原因となるギアの歯のクリアランスが回避されます。
ロボット ジョイントや精密回転ステージなどのアプリケーションでは、これは大きな利点となります。
モーターには従来のハウジングが必要ないため、設計者は利用可能な構造スペースに電磁アセンブリを統合できます。これは、パッケージ化の制約が厳しい場合に役立ちます。
低コギング特性と適切な制御アルゴリズムによりスムーズな回転を実現します。これは、振動、速度リップル、またはトルク外乱が最終製品の品質に影響を与える可能性がある機器にとって有益です。
フレームレス モーターは、インテグレータに 1 つの特定のフィードバック デバイスの使用を強制しません。エンコーダは、必要な解像度、精度、環境条件、通信プロトコル、マシンアーキテクチャに応じて選択できます。
この柔軟性は、共通のモーター ファミリを中心にさまざまなマシン プラットフォームを開発する OEM にとって役立ちます。
フレームレス トルク モーターは、高トルク、コンパクトな構造、ダイレクト ドライブ、正確な回転制御を必要とするアプリケーションに特に適しています。
| 応用 | フレームレスデザインがなぜ価値があるのか | 一般的な設計の優先順位 |
|---|---|---|
| ロボット関節 | コンパクトな一体化とダイレクトなトルク伝達 | トルク密度、剛性、位置精度 |
| 工作機械 | 伝達誤差を低減したダイレクトロータリードライブ | 精度、速度安定性、熱性能 |
| ロータリーテーブル | 大口径かつコンパクトなドライブアーキテクチャ | トルク、繰返し精度、振れ |
| 医療機器 | コンパクトでスムーズな動作制御 | 低振動、信頼性、クリーン性 |
| 半導体装置 | 限られた設置スペースでも高精度を実現 | 位置安定性、熱制御、クリーン度 |
| 精密自動化 | 柔軟な機械的統合 | 動的応答と再現性 |
たとえば、ロボット工学では、モーターを関節に直接取り付けて、設計者独自のベアリング、ハウジング、エンコーダー、および構造コンポーネントと組み合わせることができます。これにより、完全に内蔵されたモーターを使用するよりもコンパクトなジョイントを作成できます。
精密回転機器では、ダイレクトドライブにより、モーターと作動負荷の間の機械的インターフェースの数も減らすことができます。
モーターの選択は、モーターの公称トルクだけではなく、実際の負荷要件から始める必要があります。ピークトルクに基づいて適切に見えるモーターでも、継続的な熱負荷、加速要件、またはフィードバック精度が無視されると、パフォーマンスが低下する可能性があります。
エンジニアは次のパラメータを評価する必要があります。
モーターの理論上の能力と完成した機械内部のパフォーマンスを区別することも重要です。ベアリングの摩擦、構造の剛性、放熱、エンコーダの取り付け、ローターのバランス、ドライブのチューニングはすべて、最終結果に影響を与える可能性があります。
熱は、ダイレクトドライブ モーション システムを設計する際のエンジニアリング上の最も重要な考慮事項の 1 つです。
固定子巻線の電気抵抗により、動作中に熱が発生します。巻線の温度が上昇すると、電気抵抗も増加し、効率と利用可能な連続トルクに影響を与える可能性があります。
持続的な高トルクが必要なアプリケーションの場合、エンジニアは通常、ステーター構造に統合されたアクティブ液体冷却を検討します。水または水-グリコール冷却は、モーター アセンブリから熱を除去するための制御された経路を提供します。
負荷の低い用途では、モーターのサイズ、設置条件、周囲温度、負荷サイクルによっては、自然対流または強制空冷で十分な場合があります。
実際の熱設計では、以下を考慮する必要があります。
温度検知も制御戦略に統合する必要があります。巻線温度が許容限界に近づくと、ドライブはモーターを保護するために電流またはトルクの要求を減らすことができます。
半導体、実験室、医療、またはクリーンルーム機器の場合、冷却ソリューションは動作環境に汚染物や望ましくない粒子を持ち込まないようにしなければならないため、冷却設計にはさらなる注意が必要になる場合があります。
フレームレス トルク モーターには通常、エンコーダーが内蔵されていません。これにより、機械設計者は最終システムに適合するフィードバック技術を自由に選択できるようになります。
考えられるフィードバック技術には、光学式、磁気式、誘導式、絶対式エンコーダ システムなどがあります。正しい選択は、必要な位置分解能、環境条件、通信プロトコル、速度、コスト、機械的配置によって異なります。
高解像度のフィードバックは、アプリケーションで非常にスムーズな動きや正確な角度位置決めが必要な場合に特に重要です。
エンコーダを独立したコンポーネントとして扱うべきではありません。モーター、エンコーダー、ドライブ、ベアリング システム、および機械構造は 1 つの制御システムとして動作する必要があります。
たとえば、エンコーダは優れた公称分解能を提供しますが、その機械的な取り付けにより偏心や振れが生じた場合、依然として満足のいくシステム パフォーマンスが得られない場合があります。同様に、サーボパラメータの調整が不十分な場合、高性能モーターでもその潜在能力を発揮できない可能性があります。
したがって、フィードバックの統合は、モーターが選択された後に追加するのではなく、機械設計段階で考慮する必要があります。
フレームレス構造により設計の自由度が高まりますが、機械製造者の責任も大きくなります。周囲の機械構造はモーター システムの重要な部分になります。
いくつかの領域が特に注目に値します。
ローターとステーターは動作中、必要なエアギャップを維持する必要があります。過度の偏心は電磁性能に影響を与える可能性があり、振動や機械的リスクが増加する可能性があります。
柔軟な取り付け構造は、高性能モーターの利点を損なう可能性があります。モータ自体の電磁特性が優れていても、負荷による構造の変形は位置決め誤差の原因となる場合があります。
フレームレスモーターには通常ベアリングが含まれていないため、機械の設計者はラジアル荷重、アキシアル荷重、速度、剛性、期待寿命、精度の要件に従ってベアリングを選択する必要があります。
高速アプリケーションでは、ローターのバランスに細心の注意を払う必要があります。機械的なアンバランスにより振動が発生し、モーション制御の品質が低下する可能性があります。
中空軸システムの場合、利用可能な内径により、ケーブル、空気圧ライン、光学部品、またはその他の機械要素に便利な経路を提供できます。ただし、回転コンポーネントとの干渉を避けるために、ケーブルの動きを慎重に評価する必要があります。
海の動きは、標準の内蔵モータが十分な統合の柔軟性を提供できない可能性があるハイエンドのモーション制御アプリケーション向けに、フレームレス トルク モータ ソリューションを提供します。
製品情報によると、SEA MOTIONのフレームレスモーターアプローチは、ロボット工学、工作機械、半導体装置、医療機器、大学、研究機関、先端製造などの業界を対象としている。同社は、標準製品とアプリケーション固有のカスタマイズの両方をサポートしています。
Customization can be important when a standard motor does not fit the available mechanical envelope.アプリケーションの要件に応じて、変更には軸方向の寸法、内径、巻線の配置、電圧要件、およびフィードバック関連の構成が含まれる場合があります。
OEM プロジェクトの場合、このエンジニアリング サポートにより、コンポーネントの選択と最終的な機械の統合の間のギャップを減らすことができます。エンジニアは、カタログ番号のみに基づいてモーターを選択するのではなく、完全なモーション アーキテクチャの一部としてモーターを評価できます。
海の動き では、重要なモーターパラメータに適用される製造制御とともに、電気的特性とローターの性能をカバーするテスト手順についても説明します。ドキュメントのサポートには、技術図面、3D ファイル、統合情報、ドライブ関連資料が含まれます。
このタイプの技術サポートは、完全なモーション システムを再設計することなくプロトタイプ開発から反復可能な生産に移行する必要がある OEM にとって特に価値があります。
| 要素 | フレームレストルクモーター | 従来の内蔵モーター |
|---|---|---|
| 機械的統合 | 高度にカスタマイズ可能 | 通常は固定ハウジング寸法に基づいています |
| 伝染 ; 感染 | ダイレクトドライブに最適 | カップリング、ベルト、またはギアボックスが必要な場合があります |
| バックラッシュ | トランスミッション関連のバックラッシュを最小限に抑えることができます | トランスミッションのコンポーネントに依存する可能性があります |
| フィードバック | 柔軟なエンコーダの選択 | 多くの場合、事前に決定または統合されている |
| ハウジング | 機械設計者による提供 | モーターメーカーによる統合 |
| カスタマイズ | 高い | 一般的にはより限定的 |
| インストール | より大きなエンジニアリング責任が必要になる | 通常はもっと単純です |
| 理想的な使用法 | コンパクトかつ高性能な一体型機械 | 汎用モーター用途 |
この比較は、フレームレス モーターがすべてのマシンにとって自動的に優れていることを意味するものではありません。迅速な設置、標準化された取り付け、または簡単なメンテナンスが主な目的である場合は、従来の内蔵モーターがより実用的な選択肢となります。
フレームレス アーキテクチャは、プラグ アンド プレイの取り付けよりもパッケージング、ダイレクト ドライブ、トルク密度、精度、システム レベルの統合が重要な場合に特に魅力的になります。
フレームレス トルク モーターの生産を承認する前に、エンジニアはモーターを単独で評価するのではなく、システム全体をレビューする必要があります。
このチェックリストは、公称トルク要件は満たしているが、完成した機械の実際の機械的、熱的、または制御要件を満たしていないモーターを選択するという、一般的なエンジニアリング上の問題を防ぐのに役立ちます。
標準的なサーボ モーターは、通常、ハウジング、ベアリング、および統合されたフィードバック デバイスを備えた完全な機械パッケージとして提供されます。フレームレス トルク モーターは、独立したローターとステーターのコンポーネントを提供するため、機械製造者は周囲のハウジング、ベアリングの配置、フィードバック システムを設計できます。
正確なセンサーはアプリケーションによって異なりますが、ほとんどの高精度アプリケーションでは閉ループ制御のためのフィードバックが必要です。エンコーダは本質的にモーター パッケージに固定されていないため、エンジニアは精度、分解能、環境、通信要件に応じてフィードバックを選択できます。
はい。エンジニアがこのアーキテクチャを選択する主な理由の 1 つは、ダイレクト ドライブです。モーターは回転負荷と直接統合でき、用途が許す場合にはギアボックス、ベルト、カップリングなどの機械的伝達コンポーネントを回避できます。
モーターが高トルクで連続的に動作する場合、冷却は重要です。必要な解決策は、デューティ サイクル、モーターの寸法、周囲条件、設置構造、許容される巻線温度によって異なります。液体冷却は、要求の厳しい連続使用用途でよく検討されます。
はい。 SEA MOTION では、寸法変更、巻線の適応、内径の変更、OEM アプリケーション向けのフィードバック関連の統合など、カスタマイズされたモーター構成のサポートについて説明します。
ローターとステーターを関節構造に直接組み込むことができるため、多くのロボット関節の設計に適しています。これにより、直接的なトルク伝達と柔軟なエンコーダの統合を実現しながら、パッケージ サイズを削減できます。
エンジニアは、熱の除去、ベアリングの材質、潤滑、ケーブルの配線、表面の清浄度、粒子の発生、および完全なアセンブリとクリーンルーム環境との適合性を考慮する必要があります。冷却システムは、不要な粒子や汚染の侵入を避けるように設計する必要もあります。
適切な用途では可能です。ダイレクトドライブフレームレスモーターにより、ギアボックスと関連するトランスミッションコンポーネントが不要になります。ただし、モーターは必要な速度で十分な連続トルクとピークトルクを提供する必要があり、機械の構造とベアリングは、結果として生じる負荷に対処できるように設計されている必要があります。
フレームレス トルク モーターは、モーション システム設計にアプローチする別の方法を提供します。モーターを内蔵コンポーネントとして扱うのではなく、モーターを機械の機械アーキテクチャの一部にすることができます。
個別のローターとステーターを適切なベアリング システム、エンコーダー、ドライブ、冷却ソリューション、構造設計と組み合わせることで、エンジニアは、高トルク密度、低いトランスミッション関連のバックラッシュ、スムーズな動作、強力な制御性能を備えたコンパクトなダイレクト ドライブ システムを構築できます。
最も重要な考慮事項はシステムレベルのエンジニアリングです。トルク、速度、慣性、熱的挙動、フィードバック分解能、機械的剛性、アライメント、ベアリング性能、ドライブの互換性をすべて一緒に評価する必要があります。
ロボット ジョイント、精密回転ステージ、工作機械、半導体装置、医療機器、高度な自動化システムを開発する OEM および装置メーカーにとって、適切なモーター アーキテクチャは、最終機械のサイズ、性能、信頼性、長期保守性に大きな影響を与える可能性があります。
海の動き要求の厳しいモーション制御アプリケーション向けのカスタマイズとエンジニアリング サポートを備えたフレームレス トルク モーター ソリューションを提供します。新しい高精度モーション プラットフォームを開発している場合、または特定の機械的エンベロープに適合するモーターが必要な場合は、お問い合わせトルク、速度、寸法、フィードバック、冷却、統合の要件について話し合います。