シーモーション6種類を展示しましたジョイントモジュール、世界ロボット会議 (WRC) でのドライバーおよびエンコーダー製品。
外径70mm、80mm、90mm、110mmの4つのハーモニックジョイントモジュールと、四足ロボット用に特別に開発された2つのスタージョイントモジュール、ジョイントモジュールと誘導エンコーダ用の専用ドライバーを紹介しました。
多くの競合他社は、機械構造から始めてジョイントモジュールを開発しています。私たちは別のアプローチをとります。
SEA MOTION の最初の競争上の優位性はドライバーにあります。
ドライバー開発における長年にわたる深い専門知識により、当社はジョイントモジュール専用に最適化されたシングルボードドライバーを発売しました。小型化、高集積化、より正確な制御を特徴としています。
簡単に言うと、他のメーカーは「最初にボディを構築してから脳に適合させる」のに対し、当社は「強力な脳を構築してから、それを中心にボディを設計する」のです。
この「ドライバー志向の設計思想」はどのようなメリットをもたらすのでしょうか?
· より高速な応答: 統合されたドライブ制御アーキテクチャにより、低い信号遅延が実現します。
・発熱が少なく、高効率で長期安定運転が可能
· コミッショニングが簡単: 適切に適合したパラメータにより、プラグアンドプレイの導入が可能
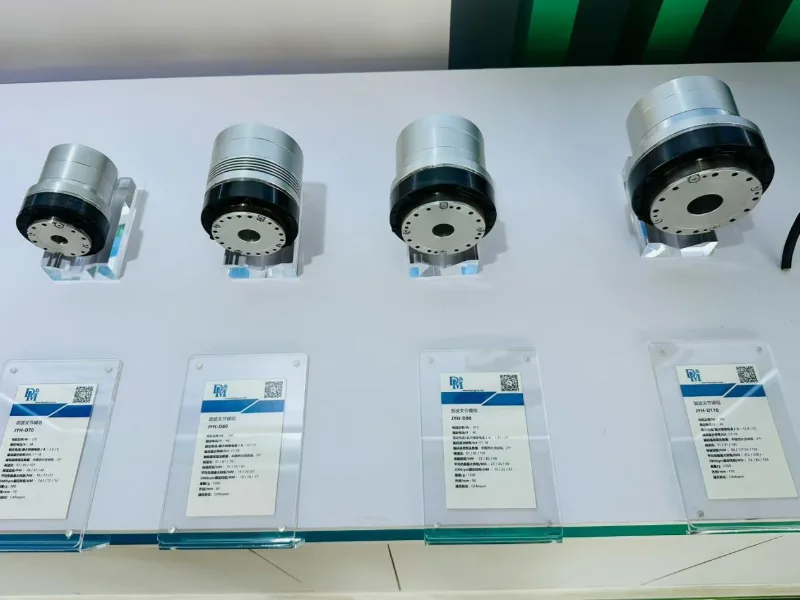
当社の4つの高調波モジュール(70/80/90/110mm)はすべて大型中空シャフト設計を採用しています。
大きな中空シャフトの価値は何ですか?これは例え話です。従来のジョイントは硬いパイプに似ており、ケーブルが外部に配線されます。これにより余分なスペースが占有され、ケーブルの摩耗が促進されます。対照的に、当社の中空シャフトジョイントでは、ケーブルが中央の穴を通過できます。
実際的な利点は次のとおりです。
· すっきりとしたケーブル配線: 内部ケーブル配線によりすっきりとした外観を実現
· 摩擦の低減: ケーブルの曲がりを最小限に抑え、耐用年数を延ばします。
· コンパクトな機械レイアウト: 多関節シリアル構成に最適
この設計により、全体の構造が合理化され、特に協働ロボットや四足歩行ロボットのメンテナンスが簡素化されます。
SEA MOTION は、エンタープライズグレードのサプライチェーン システムにより、信頼できる品質を保証します。
高調波減速機、ベアリング、エンコーダなどのコアコンポーネントは、厳格な審査と長期にわたる検証を経て、業界の大手サプライヤーから調達されています。
つまり、お客様が受け取るすべてのコンポーネントは、実証済みのトップレベルの産業技術によって裏付けられています。
展示の展示品は、四足ロボット専用に構築された 2 つのジョイント モジュールです。
400Nm ピークトルクの遊星ジョイント モジュール
適用シーン:大型四足ロボット、荷物運搬作業用四足ロボット 主な仕様:高出力のためのピークトルク400Nm 侵入保護:IP67(防塵・防水、雨天・泥濘環境でも使用可能)
ピークトルク60Nmの軽量ジョイントモジュール
適用シナリオ: 中小型の四足歩行ロボット、教育および研究プラットフォーム 主な仕様: 軽量かつ高い俊敏性を備えた 60Nm のピークトルク 侵入保護: IP67 等級も同様
なぜIP67を重視するのでしょうか?四足歩行ロボットはもはや研究室の床に限定されません。これらは、屋外検査、緊急救助、農業用植物の保護、および水、泥、塵が日常的に存在するその他の現実世界の環境に配備されています。私たちの関節は水に浸かっていても正常に機能します。
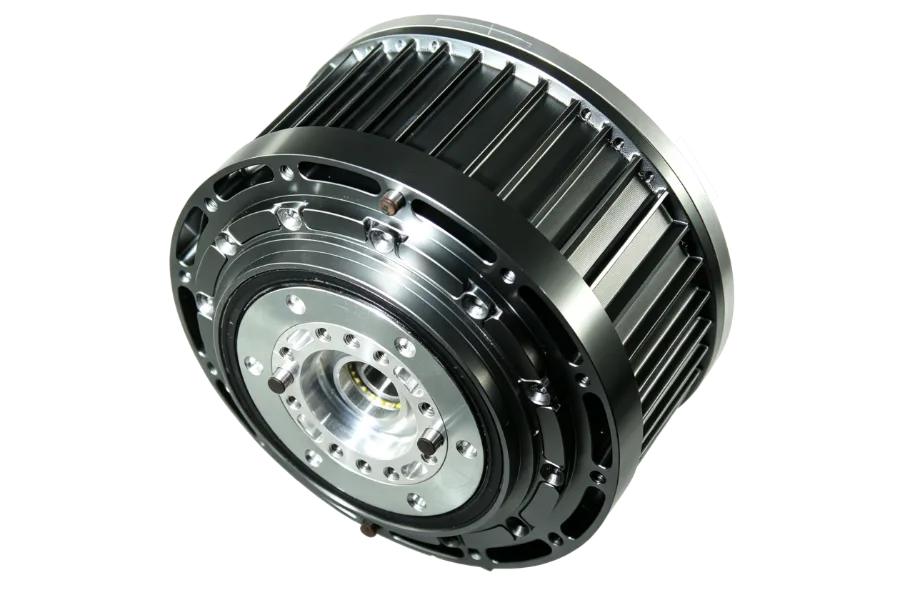
400Nm ピークトルクの遊星ジョイント モジュール
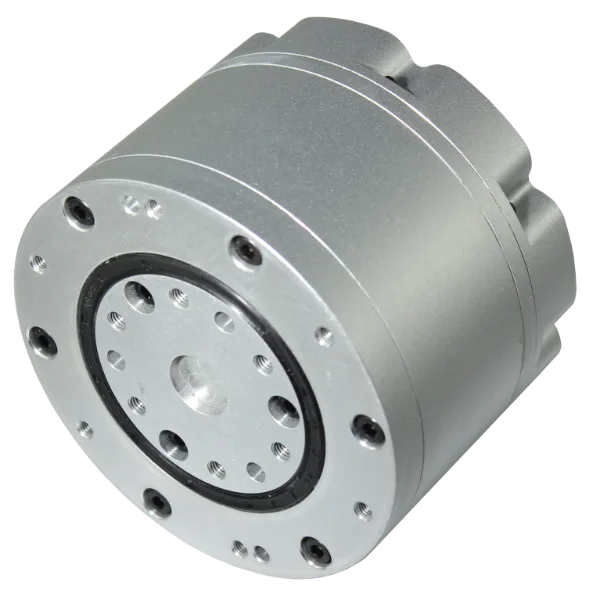
ピークトルク60Nmの軽量ジョイントモジュール