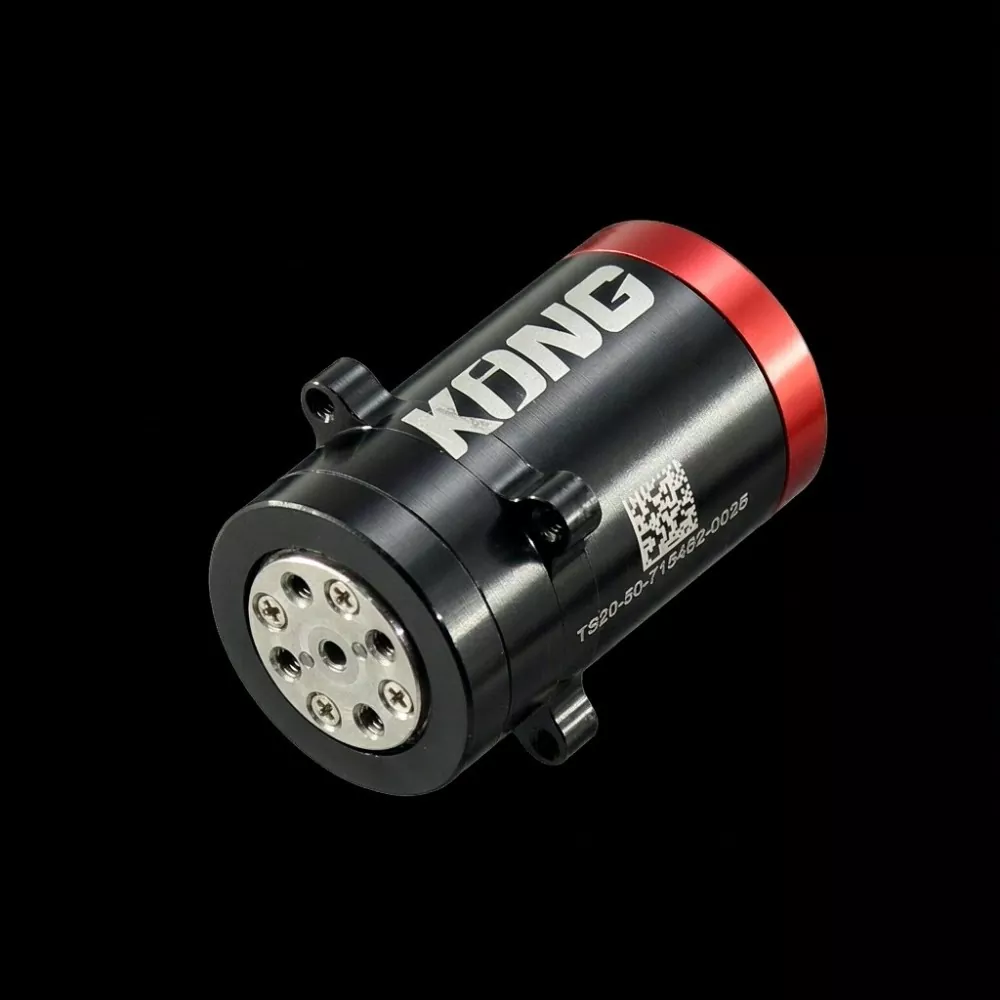
ロボットハンドがますます繊細な操作や人間のような動作を実行できるようになっているため、正確な動作と信頼性の高い力のフィードバックを実現するには、適切な関節アクチュエータを選択することが不可欠です。海の動きを含む高度なモーション制御ソリューションを提供します。器用なハンドジョイントモジュール、コンパクトなロボットハンド、マルチフィンガーグリッパー、インテリジェントロボットシステムの厳しい要件を満たすように設計されています。 TS20 シリーズは、モーター、減速機、デュアル エンコーダー、内部サーボ ドライブを非常にコンパクトな構造に統合しており、エンジニアがシステム統合を簡素化し、動作精度と制御の柔軟性を向上させるのに役立ちます。
Dexterous ハンド ジョイント モジュールは、ロボットのフィンガーと機械的ジョイントが正確に調整された動きを実行できるようにするコンパクトな統合アクチュエーターです。この記事では、その動作原理、重要な技術仕様、パフォーマンスの利点、アプリケーション シナリオ、および選択の考慮事項について説明します。 SEA MOTION の TS20 シリーズを例として、直径 20 mm の統合ジョイント モジュールが高解像度フィードバック、低バックラッシュ、インピーダンス制御、および高速 RS485 通信を組み合わせて、高度なロボット操作をサポートする方法を説明します。
2.器用なハンドジョイントモジュールはどのように機能しますか?
5. ロボットハンドにとってインピーダンス制御が重要なのはなぜですか?
A 器用なハンドジョイントモジュールは、ロボットのフィンガーやその他のコンパクトなロボット機構の関節を駆動するために特別に設計された統合モーション コントロール コンポーネントです。個別のギアボックス、エンコーダー、外部駆動電子機器を必要とする従来のモーターとは異なり、統合されたジョイント モジュールは、これらの重要なコンポーネントを 1 つのコンパクトなアセンブリに結合します。
利用可能な設置スペースが非常に限られているため、ロボットハンドではこの統合が特に重要です。各フィンガーには、独立して制御される複数のジョイントが含まれる場合があり、システム全体は、コンパクトな寸法、軽量、十分なトルク、および正確なフィードバックのバランスをとらなければなりません。
海の動き TS20 シリーズは、いくつかの統合テクノロジーを通じてこれらの要件に対処します。
これらのコンポーネントを統合することにより、モジュールは機械的および電気的なシステム設計を簡素化し、同時に正確なロボット操作に必要なフィードバック機能を提供します。
器用なハンドジョイントモジュールの動作原理には、調整されたモーター動作、機械的伝達、エンコーダーフィードバック、および閉ループ制御が含まれます。
ホスト コントローラーがモーション コマンドを送信すると、統合されたドライブがターゲットの位置、速度、剛性、減衰、およびフィードフォワード トルクを処理します。次に、モーターが回転運動を生成し、その回転運動が精密減速機を通過して、接続されたロボット ジョイントを駆動します。
その間、エンコーダシステムは継続的に運動状態を測定します。このフィードバックにより、コントローラーは実際のパフォーマンスと指令された動作を比較し、それに応じてモーター出力を調整できます。
TS20 はデュアル エンコーダ アーキテクチャを使用しており、ギア トレインの両端からフィードバックを利用できます。この構成により、制御システムはモーター側の測定だけに依存するのではなく、出力側の動きを観察することができます。
その制御プロセスは次のように要約できます。
この統合されたアーキテクチャは、ロボット ハンドが、さまざまなサイズ、形状、機械的特性の物体との調整された動作と制御された相互作用を実現するのに役立ちます。
技術仕様は、関節アクチュエータがロボット ハンドの機械的および制御要件を満たすことができるかどうかに直接影響します。 SEA MOTION TS20 は、TS20-50 と TS20-100 の 2 つの構成で利用できます。どちらのモデルも同じ機械的エンベロープを共有していますが、異なるトルクと速度特性を提供します。
| 技術的パラメータ | TS20-50 | TS20-100 |
|---|---|---|
| ギア比 | 50:1 | 100:1 |
| 定格トルク | 0.7N・m | 1.5N・m |
| ピークトルク | 2N・m | 4N・m |
| ピークトルク持続時間 | 300ミリ秒 | 300ミリ秒 |
| 無負荷最大速度 | 31.4 ラジアン/秒 | 15.7ラジアン/秒 |
| バックラッシュ | 20 秒角未満 | 20 秒角未満 |
| エンコーダ | デュアル24ビット | デュアル24ビット |
| 寸法 | Ø20×35mm | Ø20×35mm |
| 中空ボア | Ø1.7mm | Ø1.7mm |
| 重さ | 35g | 35g |
| 定格電圧 | DC24V | DC24V |
| コミュニケーション | RS485 | RS485 |
| バックドライブ可能 | はい | はい |
機械的性能に加えて、TS20 には高度な通信および制御インターフェイスが組み込まれています。
これらの仕様により、このモジュールは、コンパクトな機械的統合、高解像度のフィードバック、応答性の高いモーション制御を必要とするアプリケーションに適しています。
適切な器用なハンド ジョイント モジュールを選択するには、定格トルクとモーター速度を比較するだけでは不十分です。機械的寸法、フィードバック アーキテクチャ、制御の柔軟性、統合の複雑さも、ロボット システム全体のパフォーマンスに影響します。
TS20 は、直径わずか Ø20 mm、長さ 35 mm、総重量 35 g の円筒形ハウジングを備えています。このコンパクトなフォームファクタにより、エンジニアはロボットハンドの全体の質量を大幅に増加させることなく、限られた指関節スペース内にアクチュエータを設置することができます。
2 つの独立した 24 ビット エンコーダーが詳細なモーション フィードバックを提供します。このアーキテクチャは、出力側の測定と 20 秒角未満のバックラッシュと組み合わせることで、正確な位置モニタリングと小さな関節の動きの制御の向上をサポートします。
50:1 および 100:1 構成は、同じハウジングと Ø24 mm 取り付けフランジを共有します。したがって、エンジニアは主要な機械的取り付け構造を再設計することなく、さまざまなトルクと速度の要件を評価できます。
内蔵のフィールド指向制御ドライブにより、別個の外部モータードライバーが不要になります。このモジュールは 24 VDC 電源と RS485 通信接続で動作し、システム統合に必要なコンポーネントの数を減らします。
バックドライバビリティにより、出力シャフトは、固定されたロックされたトランスミッションのように動作するのではなく、外力に応答することができます。この特性は、ロボットの指が物体と予期せぬ接触をした場合、またはそのグリップ力を調整する必要がある場合に特に役立ちます。
Ø1.7 mmの中空ボアにより、ジョイント軸を通る専用の配線パスが作成されます。腱や信号リードを収容できるため、エンジニアがコンパクトなロボットアセンブリ内で内部配線や機械伝達要素を整理するのに役立ちます。
ロボットハンドは、壊れやすい物体を保持したり、ツールを操作したり、凹凸のある表面との安定した接触を維持したりするなど、物理的な相互作用を伴うタスクを実行する必要があることがよくあります。位置制御だけでは、これらの操作に十分な柔軟性を提供できない場合があります。
インピーダンス制御により、ロボット関節は位置誤差や外力に対する応答を調整できます。 TS20 は、次のように表現される統合インピーダンス制御モデルをサポートします。
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
どこ:
エンジニアは、剛性と減衰を調整することで、さまざまなタスクに応じてさまざまな機械的応答特性を設定できます。
たとえば、ロボットの指は、最初に物体に接触するときに比較的柔軟な応答を使用し、より高い位置安定性が必要なときに剛性を高めることができます。 Kp をゼロに設定すると、トルク ソースの動作が有効になり、力で制御されるフィンガー アプリケーションに役立ちます。
この柔軟性により、動作精度と物理的相互作用のバランスをとる必要がある高度なロボット ハンドにとって、インピーダンス制御が重要な機能になります。
コンパクトな寸法、統合された電子機器、および柔軟な制御の組み合わせにより、器用なハンドジョイントモジュールはさまざまな精密動作アプリケーションに役立ちます。
各ロボットのフィンガーには、独立して制御される複数のジョイントが必要な場合があります。コンパクトなアクチュエータは、適切な重量と機械的エンベロープを維持しながら、設計者が必要な駆動ユニットをフィンガー構造全体に分散させるのに役立ちます。
小型の人型ロボットには、自然な動きや物体の操作をサポートするために、軽量で応答性の高い関節が必要です。統合されたジョイントモジュールにより、ハンドやその他のコンパクトな関節機構の設計を簡素化できます。
産業用および研究用グリッパーは、さまざまな寸法や表面特性を持つオブジェクトを処理する必要があることがよくあります。調整可能な剛性、トルク制御、エンコーダフィードバックにより、より適応性のあるグリップ戦略をサポートできます。
研究室、教育環境、研究施設で使用されるコンパクトなロボット アームは、配線の複雑さを軽減し、機械的な組み立てを簡素化する統合アクチュエータの恩恵を受けます。
特殊な位置決めシステムや航空宇宙用マイクロサーボ アセンブリでは、限られた設置スペースと厳しい質量要件により、コンパクトなモーション コントロール コンポーネントが特に価値があります。実際の適合性は、アプリケーションの環境、安全性、および性能の検証要件によって異なります。
適切なジョイント モジュールを選択するには、機械構造、動作要件、制御アーキテクチャ、動作環境を総合的に評価する必要があります。
購入を決定する前に、次の要素を考慮してください。
伝送比は、TS20 構成を選択する際の最も重要な考慮事項の 1 つです。
どちらの構成も同じ機械寸法と取り付けインターフェイスを共有しているため、エンジニアは基本的な機械設計を変更することなくプロトタイピング中にパフォーマンスを比較できます。
精密ジョイントモジュールの機械的精度と動作信頼性を維持するには、正しい取り付けが不可欠です。
海の動き TS20 を設置する場合、エンジニアは次の詳細に特に注意を払う必要があります。
TS20 には、過電流、過電圧、不足電圧、過渡過電圧、FET 過熱、モーター過熱、エンコーダー エラーをカバーする保護機能も組み込まれています。エンジニアは、システムの試運転中に障害処理手順と動作制限を確認する必要があります。
輸送の際、出力フランジと電気接続を保護するために、個々のユニットは帯電防止袋に梱包され、保護フォームで緩衝され、別の箱に入れられます。
A: その主な機能は、ロボットの指関節に制御された回転運動とフィードバックを提供することです。これにより、ロボットハンドが正確な位置決め、調整された指の動き、および物体との調整可能な力の相互作用を実行できるようになります。
A: 統合ジョイント モジュールは、モーター、減速機、エンコーダー システム、および駆動電子機器を 1 つのアセンブリに結合します。これにより、外部配線とコンポーネントの要件が軽減され、スペースに制約のあるロボット機構にとってよりコンパクトなソリューションが提供されます。
A: 主な違いはギア比です。 TS20-50 は定格トルク 0.7 N・m と無負荷最大速度 31.4 rad/s を提供し、TS20-100 は定格トルク 1.5 N・m および無負荷最大速度 15.7 rad/s を提供します。両モデルの寸法と重量は同じです。
A: いいえ。TS20 はフィールド指向制御ドライブをジョイント モジュールに統合しています。動作するには 24 VDC 電源と RS485 通信接続が必要です。
A: TS20 は 7.5 Mbps での RS485 通信をサポートし、MIT インピーダンス モード プロトコル バージョン 3.4 を使用します。そのコマンドおよび応答フレームの長さは 14 バイトで、CRC16-CCITT 検証が組み込まれています。
A: はい。コンパクトなØ20 mm × 35 mmの構造、35 gの重量、構成可能なデバイスIDにより、マルチフィンガーロボットハンドやコンパクトなグリッパーシステムへの統合に適しています。
A: はい。ケーブルリード線は指定された長さに応じて終端処理でき、量産要件に応じてエンドキャップにコネクタを追加できます。
A: 記載されている製品情報には、最小注文数量が 5 個、納期が約 4 週間と記載されています。見積依頼の際には最新の生産スケジュールや納期状況をご確認ください。
A: 価格は、選択したギア比、ケーブル終端要件、および注文数量によって異なります。購入者は、好みの構成と推定年間需要を SEA MOTION に提供して見積もりを依頼できます。
最新のロボットハンドの性能は、関節の作動とフィードバック システムの品質に大きく依存します。うまく設計された器用なハンドジョイントモジュールますます要求が厳しくなるロボット用途に対応するには、コンパクトな寸法、十分なトルク、正確なセンシング、応答性の高い通信、および柔軟な制御を組み合わせる必要があります。
海の動き TS20 シリーズは、統合モーター、高精度減速機、デュアル 24 ビット エンコーダー、内蔵 FOC ドライブを通じてこれらの機能を統合します。 2 つの伝達比オプション、20 秒角以下のバックラッシュ、バックドライブ可能な出力、高速 RS485 通信を備え、エンジニアに器用な手、マルチフィンガー グリッパー、その他のコンパクトなロボット機構のための実用的なモーション制御ソリューションを提供します。
ロボット技術が進歩し続けるにつれて、適切なジョイント モジュールを選択することは、操作精度、機械的統合、およびシステム全体のパフォーマンスを向上させる上で引き続き重要なステップとなります。
次のロボット プロジェクト用に、信頼性の高い器用なハンド ジョイント モジュールをお探しですか?海の動き は、統合されたモーション制御ソリューションと構成可能な TS20 ジョイント モジュールを提供して、さまざまなエンジニアリングおよびアプリケーション要件をサポートします。人型ロボット ハンド、高精度グリッパー、コンパクト ロボット アームのいずれを開発している場合でも、当社のチームはギア比、トルク要件、取り付け寸法、通信互換性の評価をお手伝いします。今すぐ Dexterous ハンド ジョイント モジュールの製品詳細をご覧ください。お問い合わせ技術要件について話し合ったり、サンプルをリクエストしたり、カスタマイズされた見積もりを入手したりできます。