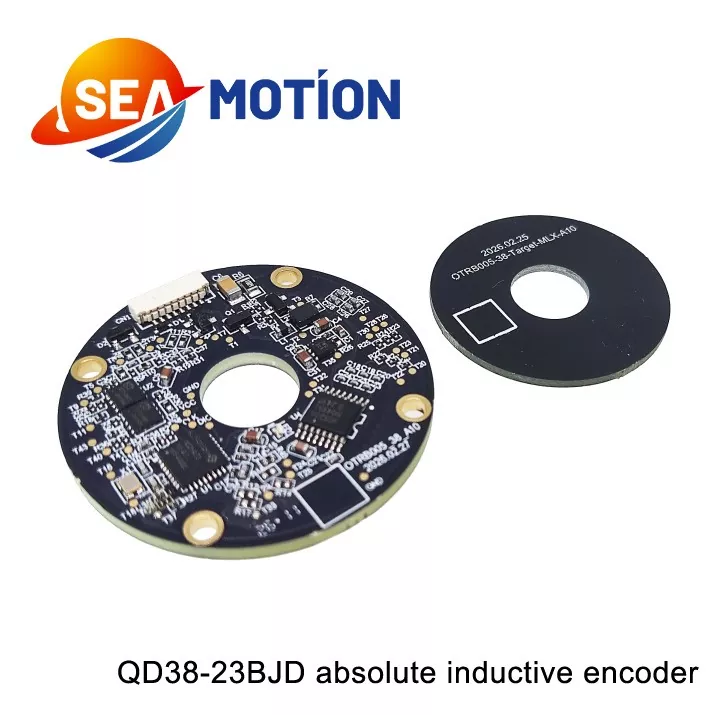
自動車グレードのテクノロジーを起源とするこのシステムは、自動車グレードの信頼性基準に従って開発された、新エネルギー車のドライブ・バイ・ワイヤ・シャーシおよび電気ドライブ位置センサーにおける長年の成熟した研究開発および量産経験を継承しています。検出精度が円弧秒レベルに達する高精度の位置フィードバックを備えており、ロボットの関節に正確な角度感知を提供し、モーション制御の安定性を確保します。強力な干渉防止機能も備えています。
誘導原理と専用の信号処理アルゴリズムを利用し、100 回近い EMC テストと耐久性テストを経て、高速モーター動作と強力な磁気干渉環境に適応します。
優れたバッチの一貫性: 自動車グレードの自動生産ラインとエンドツーエンドの品質管理を利用して、バッチ間の一貫性が大規模ロボット生産の需要を満たします。
コンパクトな構造と強力な適応性: リング PCB コイルとエッチングされた導電性ターンテーブル構造は、サイズが小さく、取り付けが簡単で、さまざまな中空シャフト ジョイント モジュールに完全に適合します。
|
型番 |
QD38-23BJD |
|
モーター側の分解能 |
23ビット |
|
エンコーダの種類 |
アブソリュートマルチターン(バッテリー) |
|
エンコーダ回転数 |
65536 (16ビット) |
|
信号出力 |
485 / BISS-C / SSI / SPI / UART |
|
エアギャップを設置する |
0.5mm |
|
作動エアギャップ |
0.4mm~0.6mm |
|
最大電流 |
<100mA |
|
使用温度 |
-40℃~105℃ |
|
保管温度 |
-50℃~125℃ |
|
定格速度 |
≤6000rpm |
|
取り付けのずれ |
アキシャル<0.2mm、ラジアル<0.1mm |
|
アキシャルフロート |
≤±0.1mm |
|
ボーレート |
2.5Mbps |
|
通信プロトコル |
玉川協定 |
|
絶対精度 |
±45" |
|
再現性 |
±10" |
|
通信応答周波数 |
≤16kHz |
|
相対湿度 |
≤90%RH、結露なきこと |
|
振動 |
10 ~ 55 Hz の間で振幅 1.5 mm を維持します。 55 ~ 2000 Hz の間で 98 m/s² の加速度を維持します。軸 (X、Y、Z) ごとに 2 時間、合計 6 時間テストします。 |
|
ショック |
衝撃加速度 980 m/s²、11 ms;各方向に 3 回、合計 18 回の衝撃を与えます。 |
|
知的財産保護 |
モーター後部ハウジングの保護 |
|
仕様 |
温度 T=25℃ |
|||
|
分 |
評価済み |
マックス |
||
|
電源電圧 |
4.75V |
5V |
5.25V |
|
|
主電源消費電力 |
--- |
100mA |
-- |
|
|
ディファレンシャル 出力レベル |
ハイレベル |
3.5V |
-- |
-- |
|
低レベル |
-- |
-- |
1.7V |
|
|
エッジ変化時間 |
-- |
-- |
100ns |
|
|
絶縁抵抗 |
50MΩ |
-- |
-- |
|
環境適応性と構造耐久性に優れたエンコーダです。非接触動作原理により機械的磨耗がなく、長期メンテナンスフリーを実現します。漂遊磁場、塵、湿気、振動の影響を受けず、過酷な産業環境に完全に適応します。最大 23 ビットの高解像度と低い信号遅延により、SSI や BiSS-C などの主流の通信プロトコルをサポートし、正確かつ高速な位置フィードバックを提供します。また、小型・軽量な構造により、限られた設備スペースにも柔軟に設置できます。
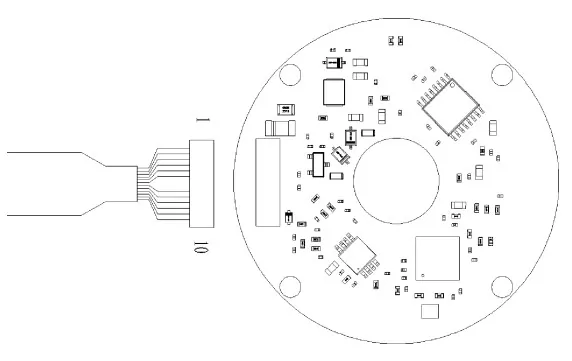
|
端子位置(1~10) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
定義 |
PE |
ノースカロライナ州 |
データ+ |
データ- |
RS485-/SLK- |
RS485+/SLK+ |
VBAT |
グランド |
+5V |
グランド |
|
ワイヤーの色 |
黒色の熱収縮チューブ |
- |
黄色 |
緑 |
白 |
青 |
グレー |
紫 |
赤 |
黒 |
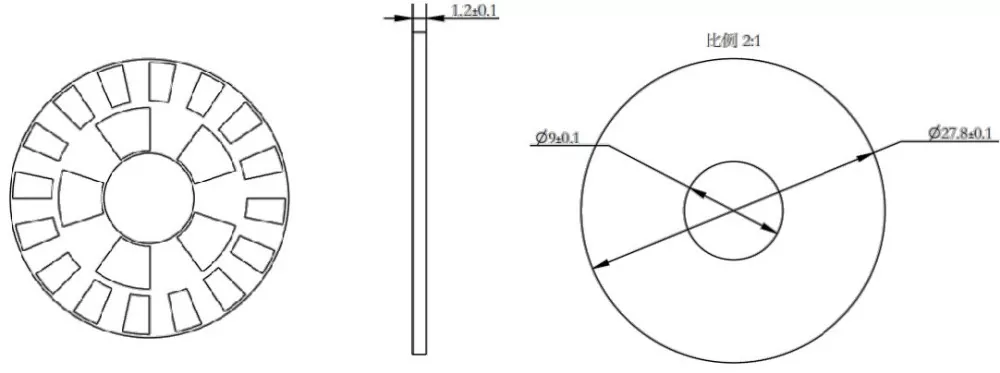
ローター寸法
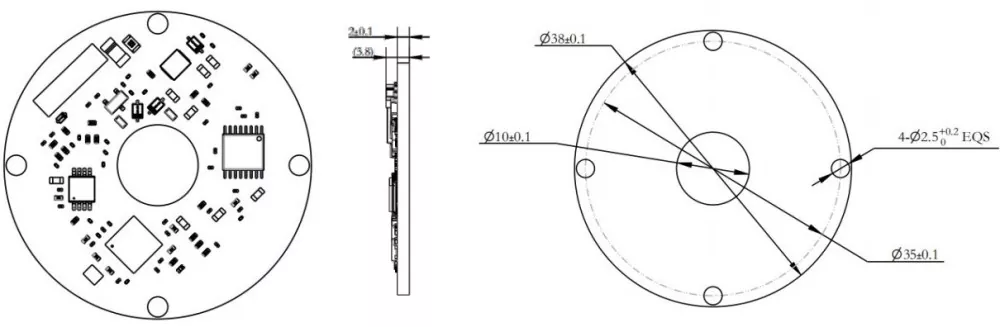
ステータ寸法
Q D 38 - 23 B JD
①②③ ④ ⑤⑥
①-Q: DM Qシリーズ誘導型エンコーダ
②-D:シングルエンコーダー
③-38:外径38mm
④-23:エンコーダ解像度:23ビット
⑤-B: 信号タイプ: BiSS-C
⑥-JD:ラジアル(端子出口横)
産業オートメーションおよび高精度モーション制御シナリオで広く使用されているアブソリュート誘導エンコーダは、ロボット アーム、自動組立ライン、CNC 工作機械、およびサーボ モーター システムに役立ちます。また、包装機械、繊維機器、インテリジェント物流機器にも適用され、安定した位置と角度の測定データを提供して、自動化された生産作業の精度、効率、安全性を確保します。
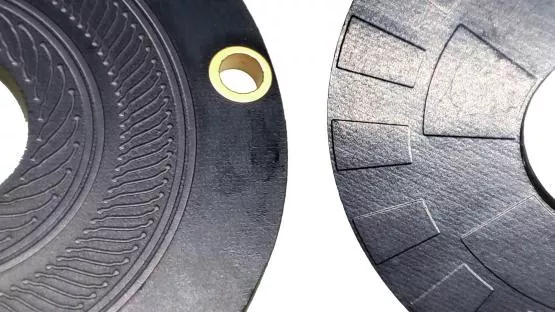
取り付け図 取り付けに必要なツール
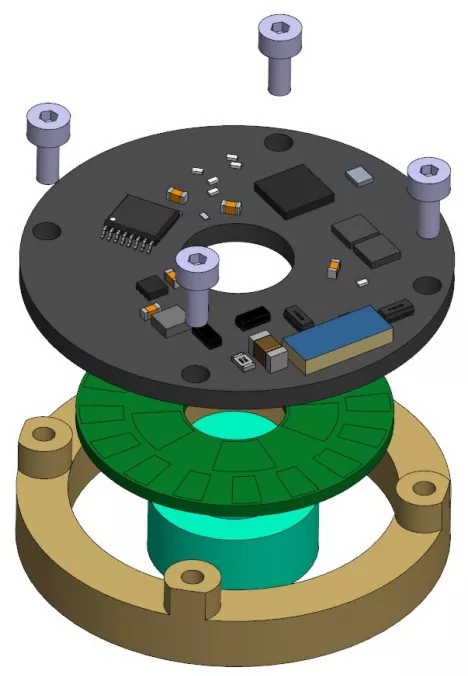
プラストルクドライバー
1.5mm六角レンチトルクレンチ(メートル法)
4 x M2x5.5 平ワッシャー付きなべ頭ネジ
2 x M3x3 六角穴付きカップポイント止めねじ
8 x M1.6x6 プラス皿ネジ
インストール手順
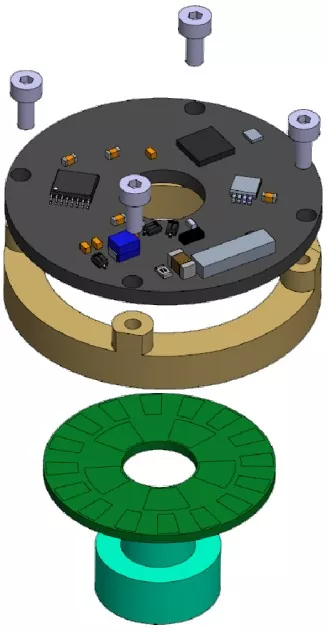
ローターの取り付け:
① エンコーダローターをモーターシャフトに取り付け、正しい位置に配置します。
②DP460接着剤を使用して、エンコーダロータープレートをシャフトスリーブにしっかりと接着します。
[注記]:
1) ローターの高さの調整が必要な場合は、調整が完了した後でのみ締め付けステップを実行してください。
2)ねじの緩み防止のため、あらかじめねじ穴にねじロック剤を塗布するか、プレコートねじを使用してください。
推奨締め付けトルクは7±0.2kgf・cmです。
ステーターの取り付け:
① エンコーダステータを取り付け面に置き、4 つのネジ穴の位置を合わせます。
② プラストルクドライバーを使用して、4 本のネジアセンブリを 1 つずつ打ち込みます。
(M2×5.5 なべネジ+平座金組品)。
住所
中国江蘇省昆山市蘇州国家高新技術園区源豊路232号オフィスビルロボット産業園403号4階